SAIL · 연구실 소개 안전 경로계획 및 제어

Safe Autonomy &
Intelligence Lab

안전 자율·지능연구실연구소개

무인 이동체의 안전 경로계획·제어를 연구합니다.

이찬규 Changyu Lee
국립공주대학교 기계자동차공학부 조교수
leeck@kongju.ac.kr
SAIL 안전 자율·지능연구실 로고 국립공주대학교 로고
Lab Overview · 연구 책임자

증명 가능한 안전성과 실제 로봇 검증을 함께

이찬규 교수 증명사진
이찬규 Changyu Lee
조교수 · 국립공주대학교
기계자동차공학부
leeck@kongju.ac.kr
Career · 약력
  1. 조교수 · 국립공주대학교 기계자동차공학부
  2. 박사후연구원 · KAIST MORIN Lab (김진환 교수)
  3. 박사 · KAIST 기계공학Safety-Enhanced Model Predictive Control for Autonomous Surface Vehicle
  4. 석사 · KAIST 기계공학Stochastic Model Predictive Control for Motion Control of an Unmanned Underwater Vehicle
  5. 학사 · 한양대학교 수학·기계공학 복수전공Summa Cum Laude
Mission · 연구 철학

이론적으로 안전성을 증명할 수 있는 제어기와, 실제 로봇에서 동작하는 시스템을 함께 만듭니다.

Tools · 핵심 도구
MPCCBFReachability Analysis학습·데이터 기반 모델링
Awards · 수상
  • KRoC · Outstanding Paper Award
  • SJTU-KAIST-UTokyo Symposium · Outstanding Student Presentation
  • KSOE · Outstanding Student Paper Presentation
Research Areas · 연구 분야

세 축으로 연구하는 안전 경로계획 및 제어

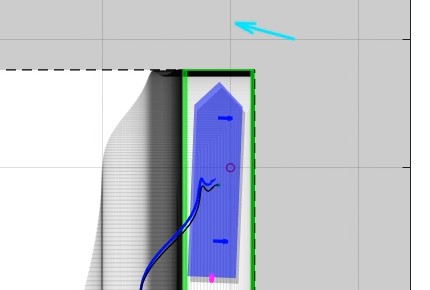
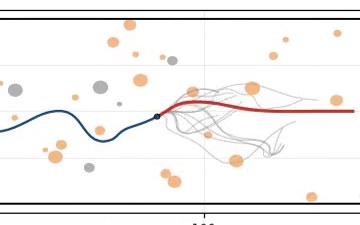
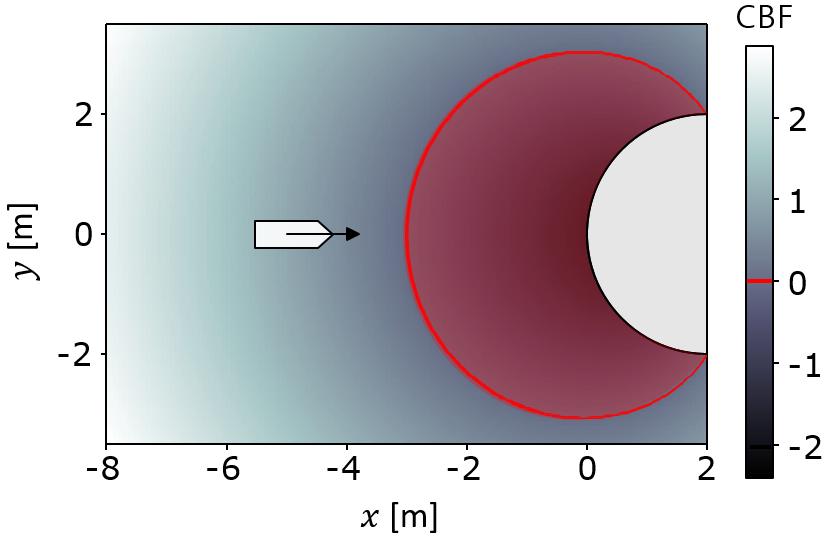
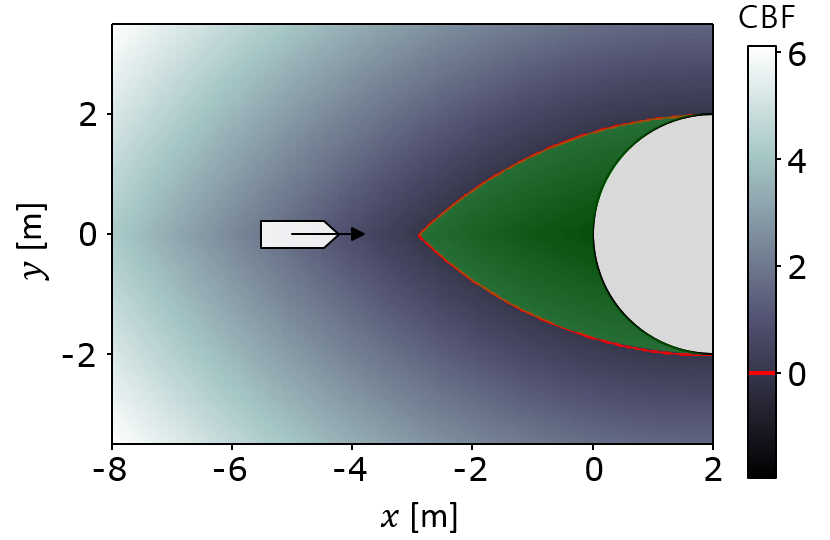
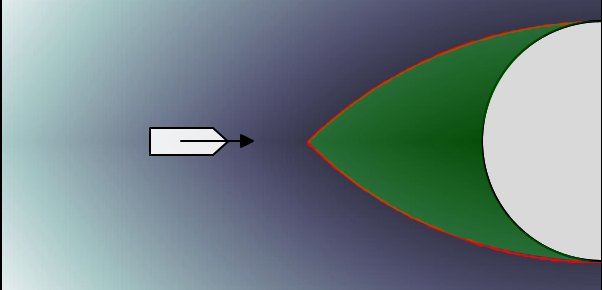
회전원 기반 제어장벽함수(TC-CBF)가 장애물 앞에서 제한하는 상태 영역(초록)을 나타낸 CBF 값 지도안전 제어
01

Safe Control

제어장벽함수와 도달가능성 해석으로 궤적이 충돌 영역에 들어가지 않도록 보장

Control barrier functions · Reachability analysis · Safety-critical planning
  • TCST 2026Turning-circle CBF
  • Mechatronics 2026COLREGs avoidance
  • IFAC 2023Reachability-based berthing
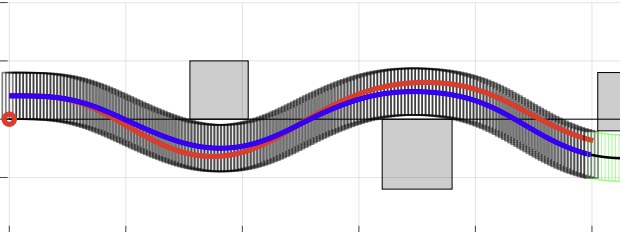
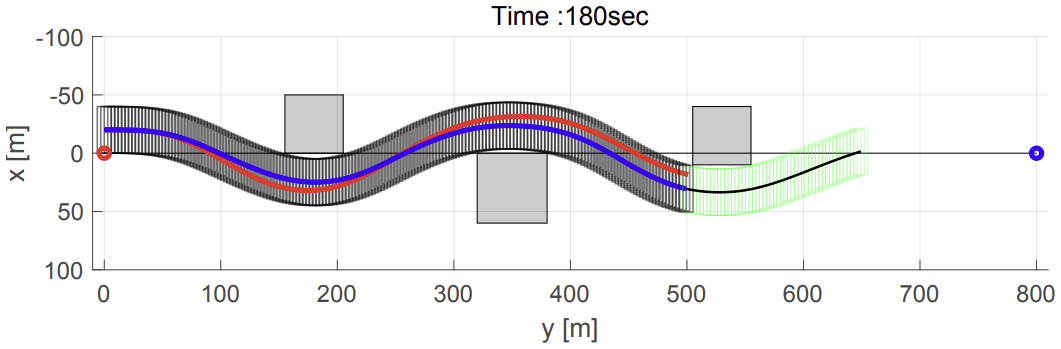
Tube-based MPC로 장애물 사이 경로를 추종하는 선박의 궤적과 오차 튜브모델예측제어
02

Predictive Control

미래 거동을 예측하는 모델예측제어로 외란 속에서도 제약을 지키며 경로 추종

Model predictive control · Tube-based robust MPC · MPPI / sampling-based planning · Data-driven modeling
  • TCST 2024Cascade tube MPC, berthing
  • TMECH 2024NMPC for canal navigation
  • CDC 2023Parameter-varying Koopman
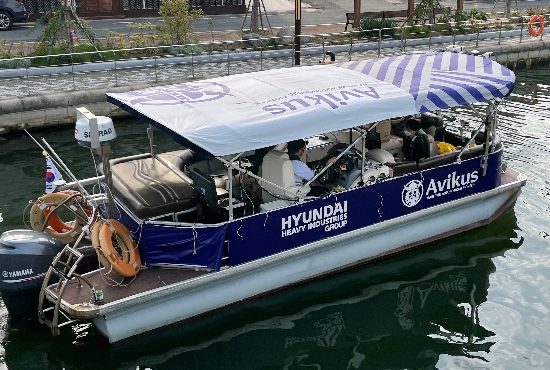
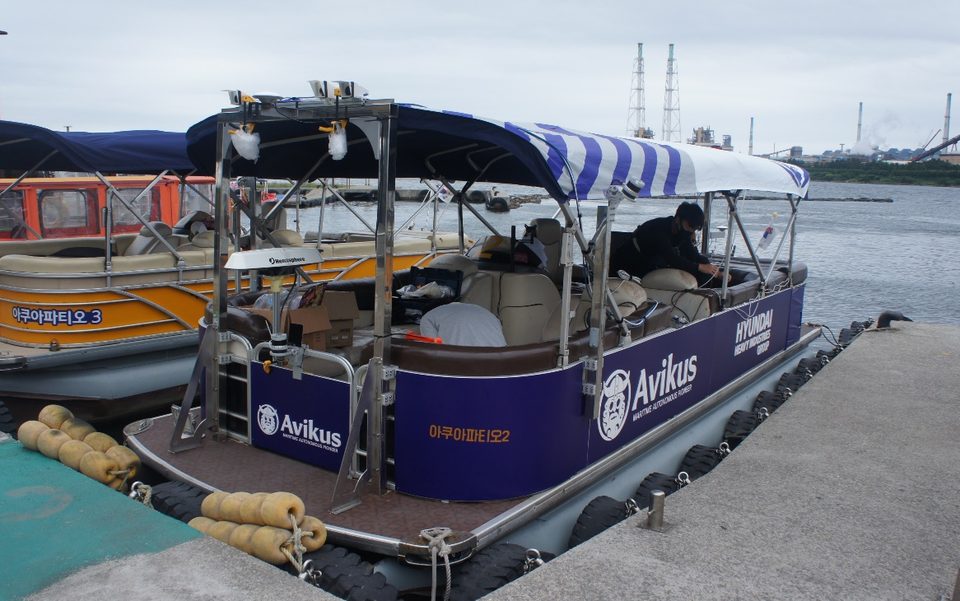
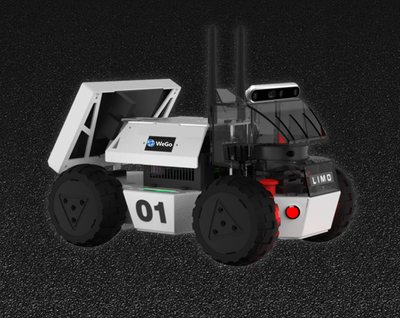
포항 운하에서 자율운항 실험 중인 크루즈 보트 실내 자율주행 실험용 모바일 로봇 LIMO 이동체 자율성
03

Mobile Autonomy

선박·무인수상정과 모바일 로봇으로 운하·연안·보행자 공간에서 실험 검증

Autonomous ships & USVs · Mobile robots · Field experiments
  • JFR 2024Canal & nearshore field test
  • IJRR 2023Pohang Canal Dataset
  • KRoC 2024Robot navigation in a crowd
Background · 자율운항선박

물류·감시·환경 관측으로 넓어지는 자율운항선박

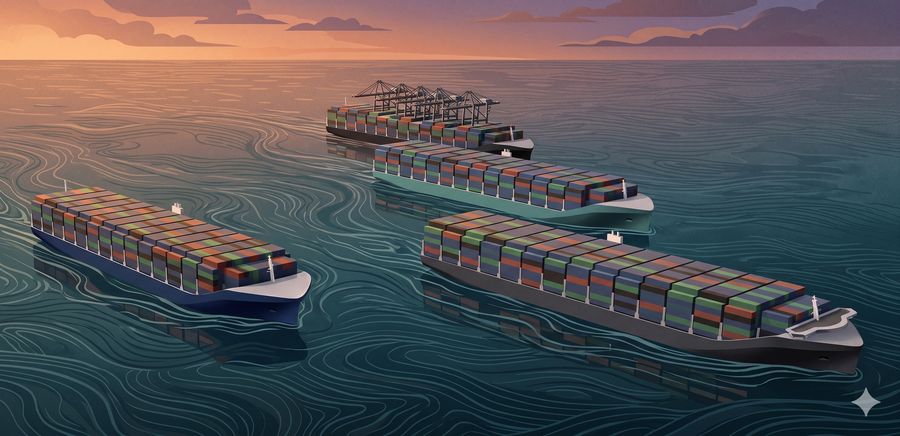
자율운항 컨테이너선 선단이 항해하는 일러스트
Autonomous Shipping자율 해운·물류
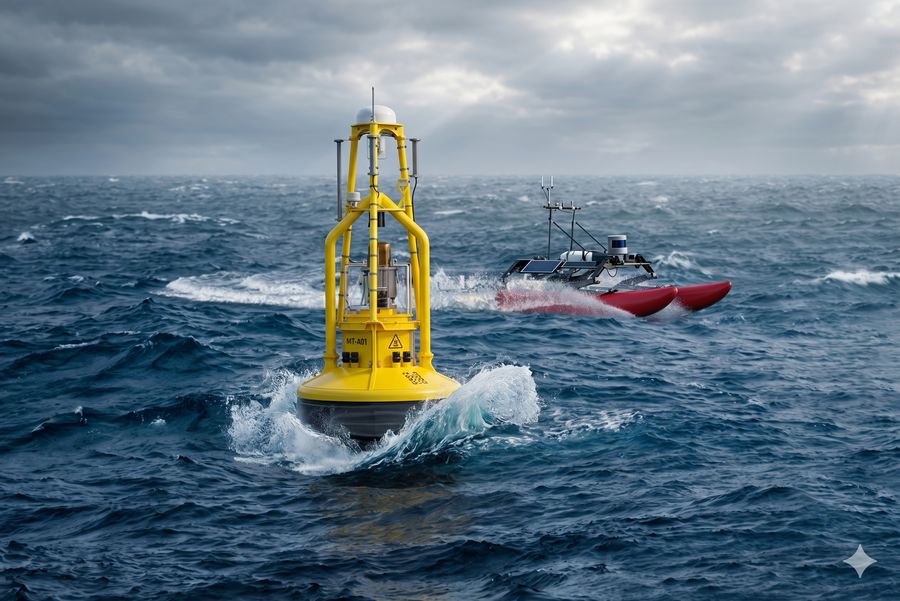
거친 바다에서 해상 부이 옆을 순찰하는 무인수상정
Surveillance해양 감시
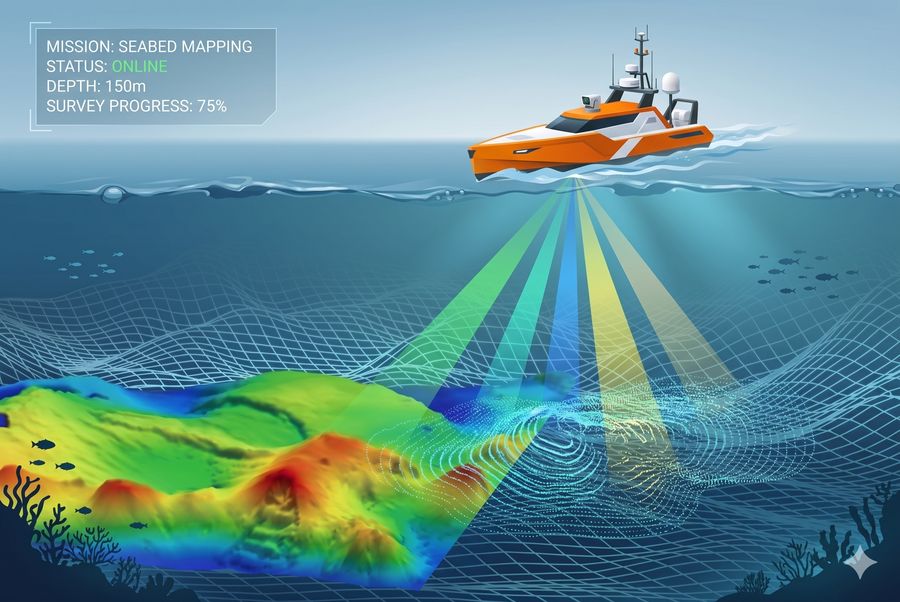
무인수상정이 음파로 해저 지형을 탐사하는 일러스트
Environmental Monitoring해양 환경 관측
IMO 자율운항선박 자율화 단계Degrees of Autonomy
1단계

일부 자동화 및
의사결정 지원 선박

2단계

선원 승선
원격제어 선박

3단계

선원 비승선 원격제어 선박
선박 장애 예측/진단 기능

4단계

완전 무인
자율운항

Background · 안전 문제

연안·좁은 수로의 충돌 위험, 안전한 자율운항이 핵심

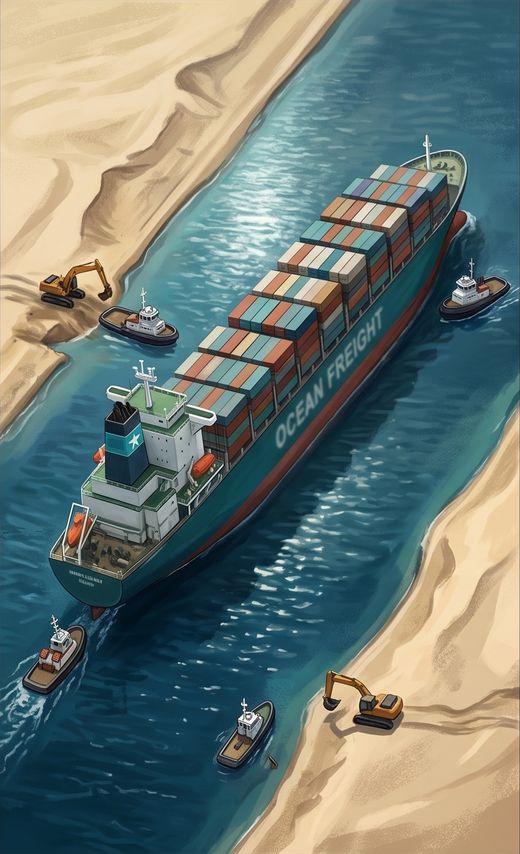
좁은 운하에서 좌초한 대형 컨테이너선 일러스트좁은 수로 좌초
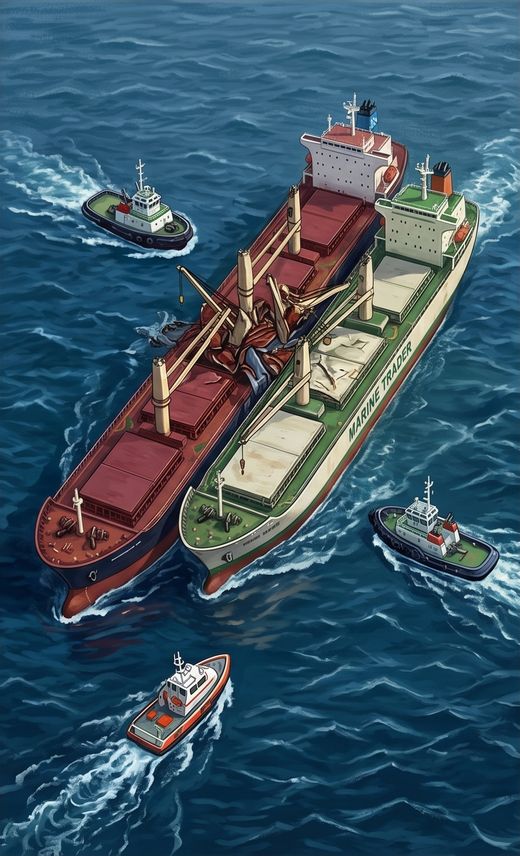
해상에서 두 척의 화물선이 충돌한 일러스트선박 간 충돌
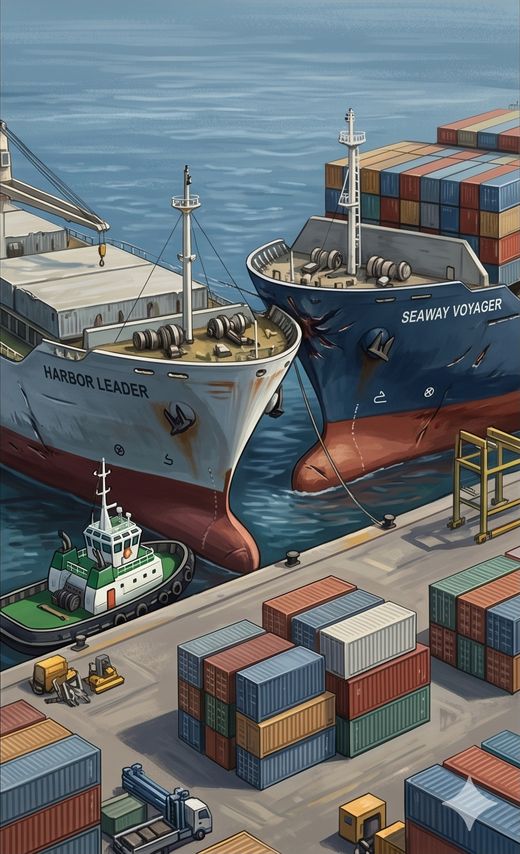
항만 안벽 부근에서 두 선박이 충돌한 일러스트항만 접안 사고
  • 연안·좁은 수로에서 높은 충돌 위험High risk of collisions in coastal areas and narrow waterways
  • 사고 시 환경·인명·경제 피해로 직결Environmental damage, loss of life, and economic costs
환경 피해Environmental damage
인명 손실Loss of life
경제적 비용Economic costs
필요

Safe Autonomous Navigation Algorithm

안전을 보장하는 자율운항 알고리즘

Challenge · 핵심 과제

세 시나리오의 공통 과제: 안전 궤적 계획 및 제어

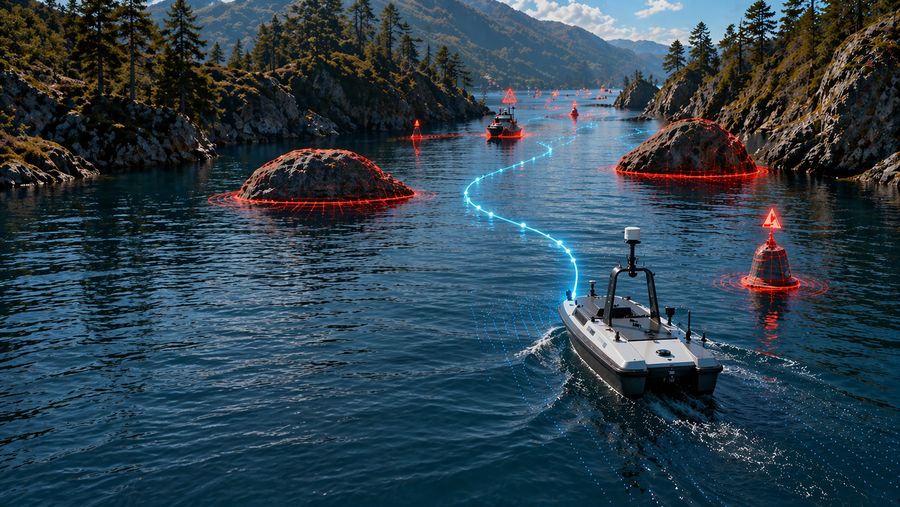
암초와 부표 사이 좁은 수로를 따라 계획된 궤적으로 항해하는 무인선Research 01 · 02
Narrow Waterway좁은 수로 자율운항
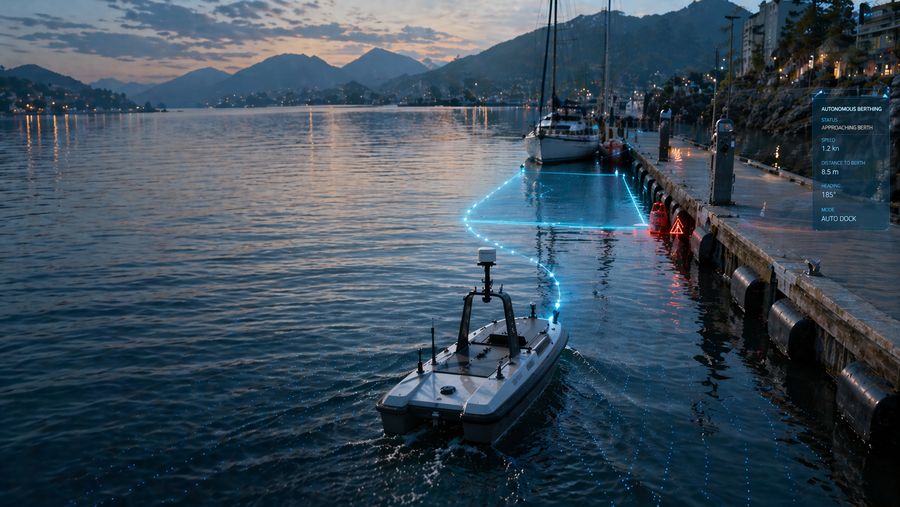
부두 선석으로 계획된 궤적을 따라 접안하는 무인선Research 03
Autonomous Berthing자율 접안
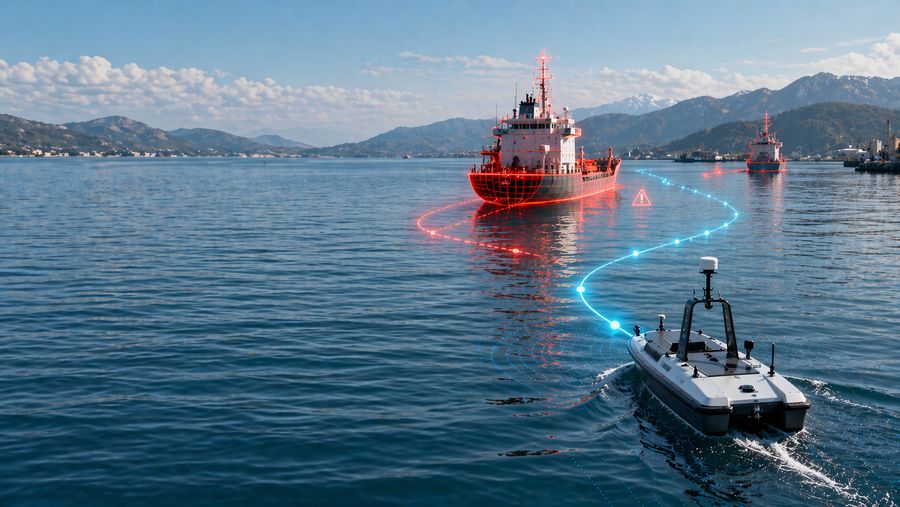
마주 오는 대형 선박을 회피하는 궤적을 계획한 무인선Research 04 · 05 · 06
Collision Avoidance충돌회피
목표

Safe Trajectory Planning & Control

제약을 지키면서 성능을 내는 궤적 계획·제어

선박 동역학Vehicle dynamics
제어 입력 한계Control input limits
안전 제약Safety constraints
높은 성능Great performance
Roadmap · 연구 로드맵

시나리오별 여섯 연구: MPC에서 CBF·학습까지

좁은 수로 → 접안 → 충돌회피로 시나리오를 넓히며 제어 기법을 단계적으로 발전

010203040506
01
Research 01 · 좁은 수로 자율운항

Nonlinear Model Predictive Control
with Obstacle Avoidance Constraints for
Autonomous Navigation in a Canal Environment

평균 폭 15 m 포항 운하에서 운하 벽을 선분 기반 회피 제약으로 표현하고,
현장 데이터로 식별한 선박 모델 기반 NMPC로 크루즈 보트 자율운항 실증

IEEE/ASME TMECH · 2024Changyu Lee, Dongha Chung, Jonghwi Kim, Jinwhan Kim*
Research 01 · 포항 운하 · 실험 플랫폼

평균 폭 15 m 운하에서 폭 2.6 m 크루즈 보트로 실증

공동 연구Avikus 로고HD현대 로고
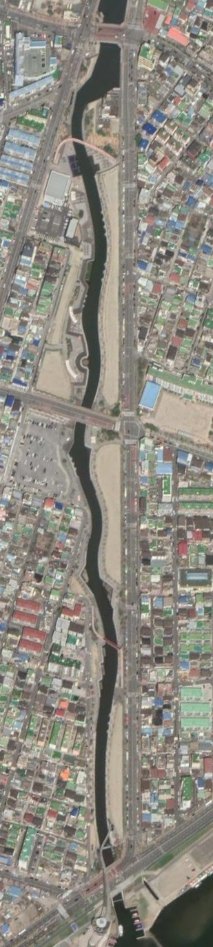
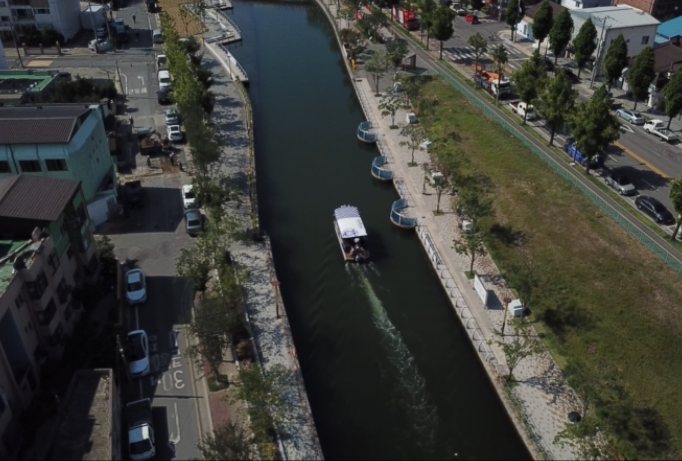
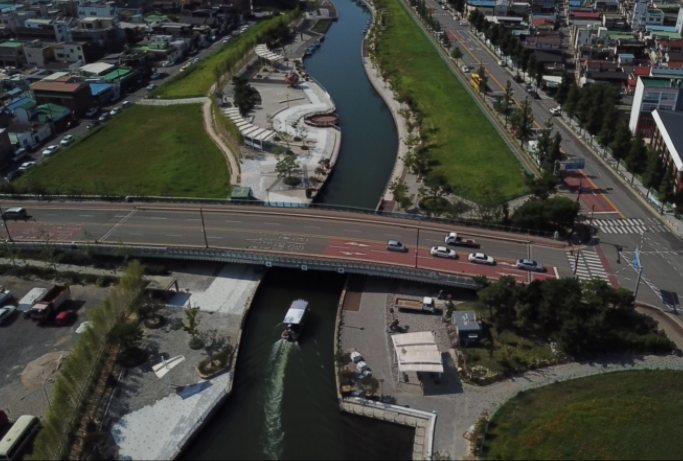
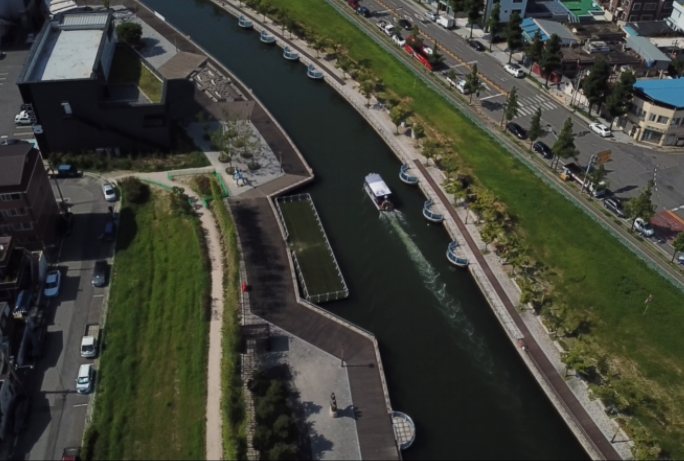
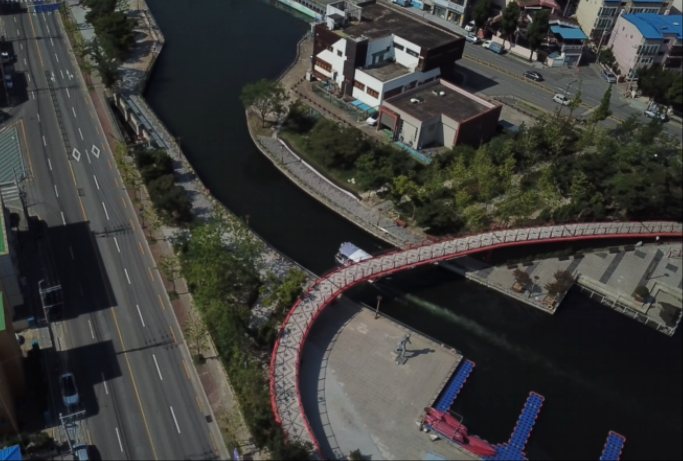
포항 운하 위성사진: 약 1 km 길이의 좁은 수로와 항공 촬영 지점 1–4 4321
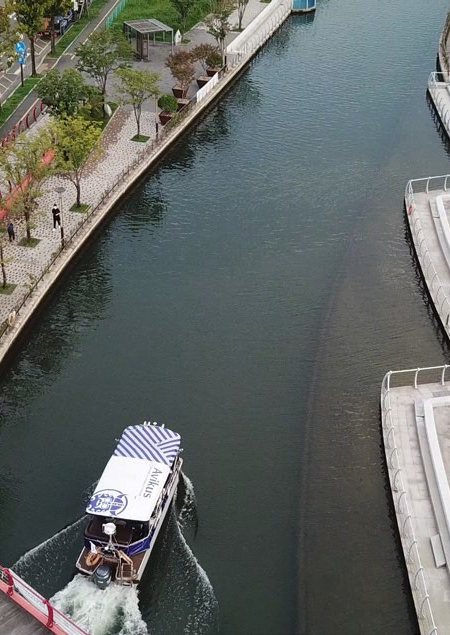
촬영 지점 1: 건물과 도로 사이 좁은 운하를 지나는 크루즈 보트 항공사진1
촬영 지점 2: 교량 아래를 통과하는 크루즈 보트 항공사진2
촬영 지점 3: 굽은 벽과 계류 시설이 있는 운하 구간 항공사진3
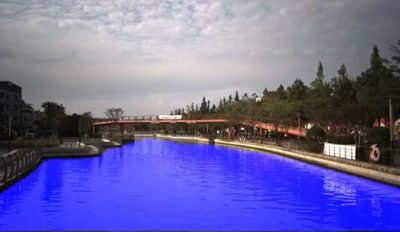
촬영 지점 4: 곡선 보행교 아래 운하 구간 항공사진4

포항 운하 · 평균 폭 15 m · 길이 1 km · 드론 항공사진 ①–④

1

좁고 복잡한 수로

폭 ~15 m 수로 안에서 벽 · 교량 · 계류시설과 안전거리 유지

2

선박 운동 특성

최대 조타각 · 최소/최대 RPM 한계와 비선형 동역학 → MPC

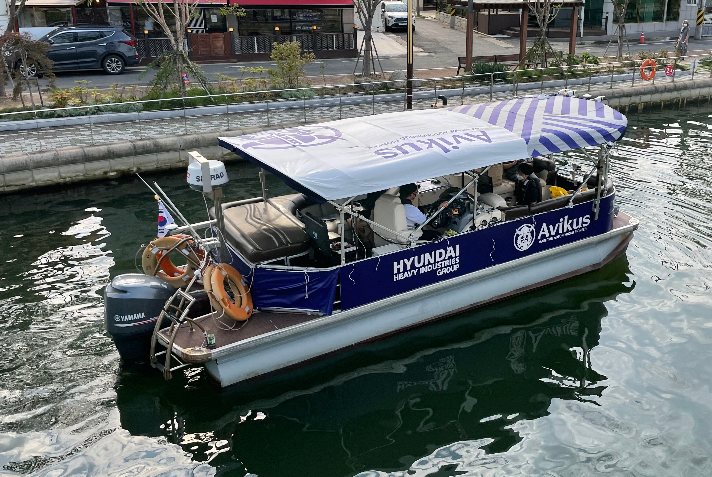
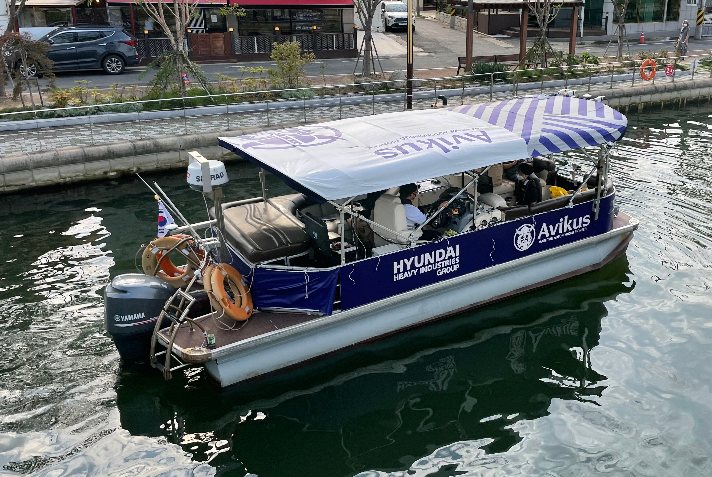
포항 운하에 떠 있는 자율운항 실험용 크루즈 보트 (Avikus · HD현대 표기, 차양 지붕 위 센서)Cruise Boat · 실선 실험 플랫폼
7.9m
전장
2.6m
전폭
2,100kg
중량
150hp
선외기
보트 차양 프레임에 장착된 LiDAR, GPS, AHRS 센서 배치
  • LiDAR 3기전방 · 우현 · 좌현
  • GPS · AHRS위치 · 선수각 · 각속도
  • 제어 입력추력 \(n_T\) · 조타 \(n_S\)
Research 01 · 최적화 기반 시스템 식별

현장 기동 데이터로 3-DOF 운동 모델 식별

1

현장 기동 데이터

다양한 속도의 지그재그 · 선회 기동과
가속 · 감속 데이터 수집 (드론 촬영)

2

모델 · 파라미터 추정

운동학 \(\boldsymbol\eta=[x,y,\psi]^\top,\ \boldsymbol\nu=[u,v,r]^\top\)
\[\dot{\boldsymbol\eta}=R(\psi)\,\boldsymbol\nu\]
동역학 3자유도 (surge · sway · yaw)
\[M\dot{\boldsymbol\nu}+C(\boldsymbol\nu)\boldsymbol\nu+D(\boldsymbol\nu)\boldsymbol\nu=\boldsymbol\tau_c\]
제어력 입력 \(\mathbf u=[n_T,n_S]^\top\): 추력 · 조타 명령
\[\boldsymbol\tau_c=\begin{bmatrix}F\cos\delta\\ F\sin\delta\\ -l_rF\sin\delta\end{bmatrix},\quad F=c_Tn_T^2,\ \ \delta=c_Sn_S\]
식별 문제 실측 궤적 \(\bar{\mathbf x}_i\)와의 오차 최소화
\[\begin{aligned}P^{*}=\arg\min_{P}\ &\sum_{i=0}^{M}(\mathbf x_i-\bar{\mathbf x}_i)^\top W(\mathbf x_i-\bar{\mathbf x}_i)\\ \text{s.t.}\ \ &\mathbf x_{i+1}=f_d(\mathbf x_i,\bar{\mathbf u}_i,P),\ \ \mathbf x_0=\mathbf x_{\mathrm{init}}\end{aligned}\]
3

검증 · 명령 대비 응답

조타 명령 → 선회율명령 [%] · 선회율 [deg/s]
실측 추정 -100 100 -5 0 5 0 100 200 300 400 시간 [s]
추력 명령 → 전진 속도명령 [%] · 속도 [m/s]
실측 추정 0 50 0 1 2 0 20 40 60 시간 [s]
Research 01 · 장애물 회피 제약 · NMPC

운하 벽을 선분 집합으로 표현한 회피 제약

① 벽 → 선분 조합 운하 벽 위험 영역 전역 경로 ② 선분 × 두 원 회피 제약 θ (xc, yc) 선분 L · 길이 l dp dp Rb Rb α β 선체 = 두 원 gj = 1 α ≥ 0, β ≥ 0
\[\begin{aligned}g_j(x,y)&=\left(\frac{X}{l/2+R_b+d_p}\right)^{4}+\left(\frac{Y}{R_b+d_p}\right)^{4}\ge 1\\[3pt] \begin{bmatrix}X\\ Y\end{bmatrix}&=\begin{bmatrix}\cos\theta&\sin\theta\\ -\sin\theta&\cos\theta\end{bmatrix}\begin{bmatrix}x-x_c\\ y-y_c\end{bmatrix}\end{aligned}\]
\((x_c,y_c,\theta)\)선분 위치 · 방향 \(l\)선분 길이 \(R_b\)선체 원의 안전 반경 \(d_p\)목표 이격거리
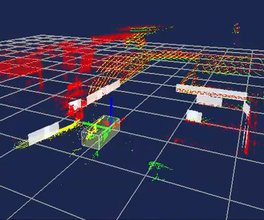
LiDAR 벽 검출 · 2배속카메라

검출된 직선(흰색 면)을 운하 벽으로 간주 → 선분 목록이 곧 MPC 안전 제약

NMPC 최적 제어 문제
\(\displaystyle\min_{\mathbf x(\cdot),\,\mathbf u(\cdot)}\) \(\displaystyle\sum_{i=0}^{N-1}\ell(\mathbf x_i,\mathbf r_i,\mathbf u_i)\)경로 추종 · 제어 노력 최소화 \(+\) \(\ell_T(\mathbf x_N,\mathbf r_N)\)종단 비용
\(\text{s.t.}\) \(\mathbf x_{i+1}=f(\mathbf x_i,\mathbf u_i,P^{*})\) 식별 모델시스템 식별로 얻은 \(P^{*}\) \(\mathbf u_{\min}\le\mathbf u_i\le\mathbf u_{\max}\) 입력 포화최대 조타각 · 최소/최대 RPM \(g_j\big(\mathbf p_i^{(k)}\big)\ge 1\) 장애물 회피검출 선분 \(j\) × 선체 원 \(k=1,2\)
Research 01 · 포항 운하 현장 실험

운하 현장 실험에서 제어 입력 비용 34% 감소

LiDAR · NMPC 시각화선내 카메라지도 위치
기준 경로 NMPC 최적 궤적 검출 장애물(벽) 5배속 재생
  • LiDAR 벽 검출 → 선분 제약 → NMPC가 매 주기 최적 궤적 생성
  • 최근접 거리: 제안 기법은 2.0 × 선폭 이상 유지,
    Baseline 1은 약 3 m까지 근접

운하 경계까지 최근접 거리 [m]

제안
Baseline 1
0 5 10 15 0 100 200 300 400 시간 [s]
목표 이격거리 2.0 × 선폭 1.0 × 선폭 제약 위반 영역

제어 입력 비용

\(J_c=\sum_{i=0}^{T}\Delta\mathbf u_i^\top R\,\Delta\mathbf u_i\)
Baseline 11405.9
제안 기법925.63
−34%
Baseline 1 대비
입력 변화량 감소
010203040506
02
Research 02 · 인지 기반 MPC

Navigable Area Detection and
Perception-guided Model Predictive Control
for Autonomous Navigation in Narrow Waterways

카메라·LiDAR로 인지한 가항 영역을 MPC 제약으로 직접 사용하여,
GPS와 사전 웨이포인트 경로 의존도를 낮춘 좁은 수로 자율운항

IEEE RA-L · 2023 ICRA 2024 발표 Jonghwi Kim**, Changyu Lee**, Dongha Chung, Jinwhan Kim* ** 공동 제1저자
Research 02 · 연구 목표와 구조

사전 경로 대신 인지한 가항 영역을 따라 항행

카메라·LiDAR로 검출한 가항 영역과 식별된 선박 동역학을 MPC에 통합하여 안전 궤적 생성

기존 방식

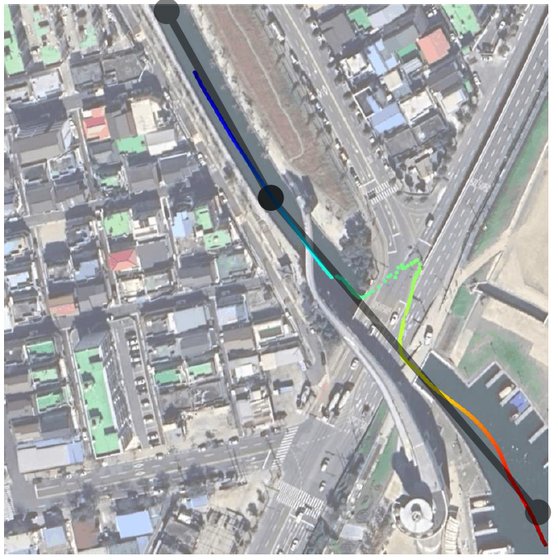
GPS + 사전 경로

운하 항공사진 위에 사전 정의된 웨이포인트 경로(회색 선과 점)와 GPS로 기록한 선박 궤적(색상 선)을 겹친 그림. GPS 궤적 일부가 수로 밖으로 튀어 있음
회색 선: 사전 웨이포인트 경로
색상 선: GPS 궤적 (수로 밖으로 튐)
한계

GPS 불안정 · 사전 경로 필수

GPS 신뢰도가 낮고, 항상 미리 정의된 웨이포인트 경로가 필요

제안

Perception-guided MPC

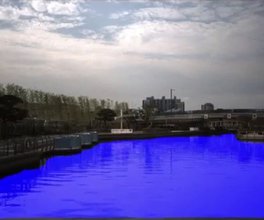
카메라 영상에서 수면 픽셀을 파란색으로 분할한 결과
Camera

수면 검출

DeepLabV3 수면 분할 → 호모그래피로 선박 좌표계 투영

LiDAR 3차원 점군에서 검출한 수로 벽면(흰색 상자)과 선박
LiDAR

벽면 검출

3차원 점군에서 수로 벽면을 검출해 가항 영역 구성

드론으로 촬영한 선박의 선회 기동
System ID

선박 동역학

실험 데이터로 동역학 모델 식별 → MPC 예측 모델

MPC

Navigable area-
based MPC

  • 가항 영역안전 제약으로 사용
  • 동역학 모델상태 예측에 사용
  • 사전 경로 불필요인지 결과로 궤적 최적화
드론으로 촬영한 운하의 선박 위에 가항 영역과 최적 궤적을 겹쳐 그린 그림 안전 궤적
가항 영역최적화 궤적
Research 02 · 현장 실험

인지한 가항 영역 안에서 궤적을 실시간 최적화

운하 실선 실험 · 카메라·LiDAR 가항 영역을 제약으로 MPC 궤적 계획 (영상 3배속)

가항 영역 · 최적화 궤적
카메라 영상 수면 분할 · DeepLabV3
선상 영상
  • 수면 분할 · DeepLabV3로 카메라 영상의 수면 픽셀 분할
  • 호모그래피 투영 · 수면 경계 픽셀을 선박 기준 수면 좌표로 변환
    \[ s\begin{bmatrix}u_c\\ v_c\\ 1\end{bmatrix}=\mathbf{K}\,[\,\mathbf{R}\,|\,\mathbf{t}\,]\begin{bmatrix}X\\ Y\\ 0\\ 1\end{bmatrix} \]
  • 가항 영역 MPC · 카메라·LiDAR 가항 영역 안에서 선박 동역학을 고려한 궤적 최적화, GPS 의존도 최소화
카메라 기반 가항 영역 LiDAR 기반 가항 영역 기준 경로 최적화 궤적
Research 02 · 결과 비교

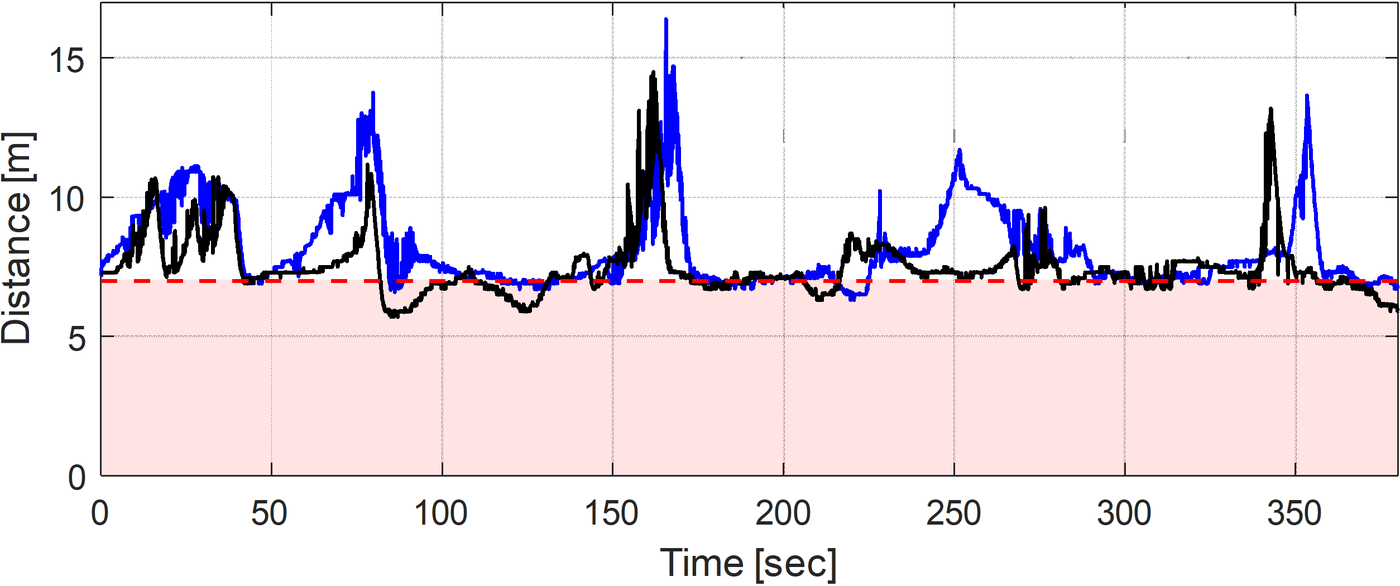
누적 안전 제약 위반 시간 44% 감소

Baseline: LiDAR 기반 검출 + 수동 조종 주행으로 기록한 사전 웨이포인트를 추종하는 MPC

수로 경계까지의 최근접 거리

Proposed Baseline 목표 이격 거리 (7 m)
시간에 따른 수로 경계까지의 최근접 거리. 파란색 Proposed와 검은색 Baseline, 7 m 목표 이격 거리 점선 아래는 안전 제약 위반 영역 안전 제약 위반 영역 (< 7 m)

안전 제약 위반: 최근접 거리가 목표 이격 거리 7 m보다 작은 상태 · 그 시간을 전 구간에서 누적

누적 안전 제약 위반 시간

Proposed인지 기반 MPC60.89s
BaselineLiDAR + 사전 경로109.24s
−44%
위반 시간 감소(109.24 − 60.89) / 109.24 ≈ 44.3%

사전 경로 없이 인지한 가항 영역을 따라 수로 경계와의 이격을 더 잘 유지

010203040506
03
Research 03 · 자율 접안

Safety-Guaranteed Ship Berthing using
Cascade Tube-based Model Predictive Control

속도가 크게 변하는 접안 기동에서도 바람 외란 속 안전 제약을 보장하는
Cascade Tube MPC — surge 속도 예측으로 sway-yaw tube를 계산

IEEE TCST · 2024Changyu Lee, Quoc Van Tran, Jinwhan Kim*
Research 03 · 배경

외란에 강인한 Tube MPC, 접안 적용의 두 난제

1

Tube MPC: 명목 MPC + 피드백 제어

개념

외란이 있을 때 MPC와 Tube MPC

MPC 안전 제약 외란 ✕ 충돌 Tube MPC 외란 ✓ 안전 안전 제약 tube

입력 \(u=\bar u+K(x-\bar x)\) → 오차 \(e=x-\bar x\)를 RPI 집합 \(\mathcal Z\) 안에 유지

한계

비선형 선박 동역학 → 불변 집합 계산이 어려움

명목 궤적 계획에 쓰일 RPI 집합을 비선형 ASV 모델에 대해 직접 구하기 어려움

2

기존 ASV용 TMPC: 고정 속도에서 선형화

기존 방법

Surge 모델 + 속도 의존 sway-yaw 모델 \(A(u)\)

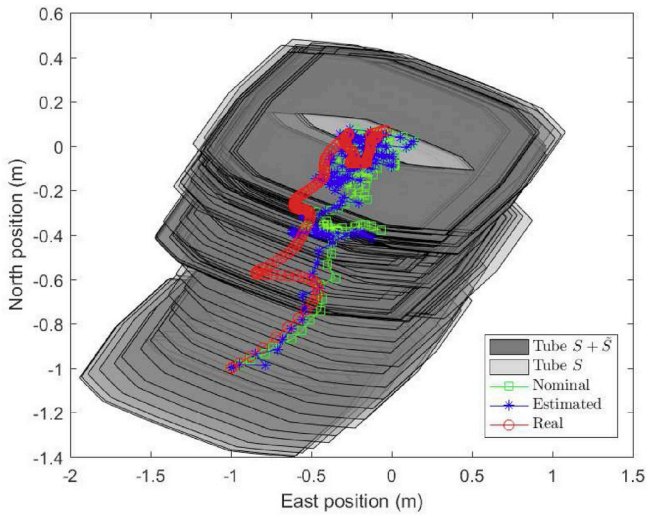
동적 위치 유지(DP)용 tube-based MPC: 정지 상태 주위에 겹겹이 쌓인 tube 다각형과 명목·추정·실제 위치
영속도 선형화 · 동적 위치 유지
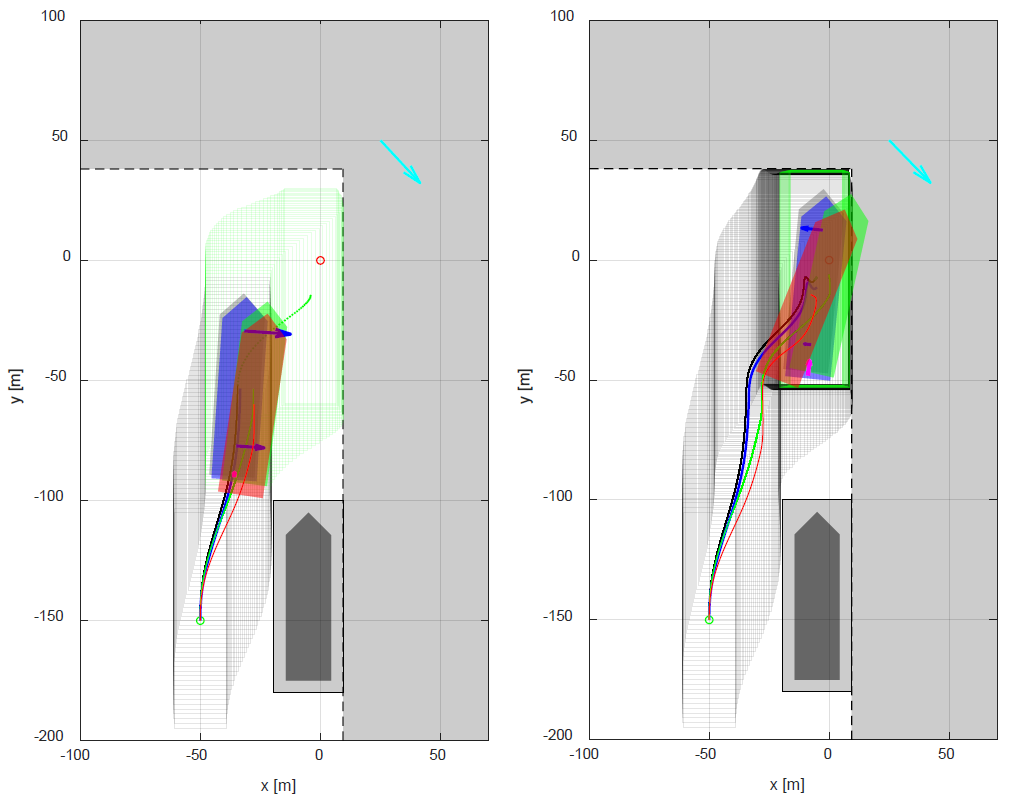
경로 추종·장애물 회피용 tube-based MPC: 사인파 형태 경로를 따라 이어진 tube와 장애물 사각형
목표 속도 선형화 · 경로 추종 / 장애물 회피
한계

접안은 큰 속도 변화를 수반

Sway-yaw 동역학이 속도 \(u\)에 의존 → 한 속도에서 선형화한 모델로는 부정확

제안

Cascade 구조: Surge TMPC → Sway-yaw TMPC

모델을 분해해 각 단계의 불변 집합을 계산 가능하게 구성

제안

LPV sway-yaw 모델 (파라미터 = surge 속도)

예측된 미래 속도 프로파일로 모델을 스케줄링하여 속도 변화 반영

Research 03 · 제안 방법

Cascade TMPC: 예측 속도로 sway-yaw 모델 스케줄링

Surge TMPC전진 속도 \(u\)
Sway-Yaw TMPC\(A(\textcolor{#0a84ff}{\bar u_{k|t}})\)LPV 모델 · 파라미터 = surge 속도
Vehicle선박
미래 속도 프로파일 · 불확실성\([\bar u_{0|t},\bar u_{1|t},\ldots,\bar u_{N-1|t}]^{\top},\ \Delta u\)
Sway-yaw 입력\(\bar u^{y}+K^{y}e^{y}\)
Surge 입력\(\bar u^{s}+K^{s}e^{s}\)
상태 피드백 (실제 선박 상태 → 두 TMPC)
Baseline TMPC

현재 속도에서 선형화

\(u_{\max}\) \(\bar u_{0|t}\) \(u_{\min}\) \(u\) \(t\) \(0\) \(1\) \(2\) \(N\!-\!2\) \(N\!-\!1\) 가정: 속도 \(\bar u_{0|t}\) 유지 예측구간 내 속도 변화

빗금 영역까지 불확실성으로 포함 → 과도하게 보수적인 불변 집합

Proposed CTMPC

예측 속도 \(\bar u_{k|t}\)로 단계별 스케줄링

\(u_{\max}\) \(\bar u_{0|t}\) \(u_{\min}\) \(u\) \(t\) \(0\) \(1\) \(2\) \(N\!-\!2\) \(N\!-\!1\) \(\bar u_{1|t}\) \(\bar u_{2|t}\) \(\bar u_{N-2|t}\) \(\bar u_{N-1|t}\)

속도 변화를 모델에 직접 반영 → 덜 보수적인 tube로 접안 궤적 계획

Research 03 · 결과

바람 외란 속 접안: CTMPC만 안전을 유지

CTMPC
CTMPC 접안 시뮬레이션 (가속 재생)
CTMPC NMPC MPC + Feedback control
동일한 바람 외란 조건에서 CTMPC, NMPC, MPC + Feedback control의 접안 궤적 비교: t = 55 s와 t = 250 s의 두 시점 t = 55 s t = 250 s 바람 바람 ✕ 충돌
  • CTMPC: 충돌 없이 선석 진입예측 RPI 집합을 반영해
    명목 궤적 계획
  • Baselines: 선석 벽과 충돌NMPC · MPC + Feedback control 모두 바람 외란에 밀림
범례
명목 궤적 (CTMPC)
예측 궤적 (CTMPC)
RPI 집합
예측 RPI 집합 (CTMPC)
명목 궤적의 선체 윤곽
CTMPC 선박
010203040506
04
Research 04 · 효율적 충돌회피

Turning Circle-based Control Barrier Function
for Efficient Collision Avoidance
of Nonholonomic Vehicles

차량–장애물 거리 대신 좌·우 회전원–장애물 거리로 CBF를 정의 — 선회 한계를 반영해
짧은 예측구간으로도 감속 없이 효율적으로 회피

IEEE TCST · 2026Changyu Lee, Kiyong Park, Jinwhan Kim*
Research 04 · 연구 배경

긴 예측구간 없이 충돌회피: CBF 기반 MPC

경로 추종과 충돌회피를 함께 푸는 MPC — 장애물 제약의 형태가 필요한 예측구간과 연산 부담을 결정

1

거리 제약(DC): 긴 예측구간 필요

거리 제약 \(\|\mathbf{p}-\mathbf{o}\|>o_r\)은 장애물에 가까워져야 활성화
→ 예측구간이 짧으면 회피 실패, 길면 연산 부담 증가

예측구간 1.5 s장애물 앞 정지
예측구간 3.0 s회피 후 목표 도달

동일 조건에서 예측구간만 달리한 거리 제약 MPC

2

CBF 제약: 짧은 예측구간으로 충분

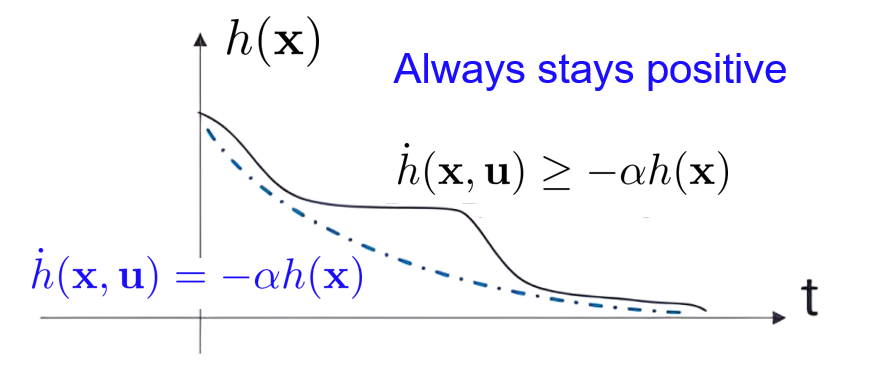
안전 집합 \(h(\mathbf{x})\ge 0\)이 유지되도록
장애물 쪽 접근 속도를 상대 거리에 비례해 제한

\[\dot h(\mathbf{x},\mathbf{u})+\alpha\,h(\mathbf{x})\ge 0,\qquad \alpha>0\]
CBF 조건을 만족하면 h(x)가 감소하더라도 −αh(x) 곡선보다 느리게 감소해 항상 양수로 유지됨을 보이는 그래프
  • MPC-CBF는 짧은 예측구간에서도 우수한 충돌회피 성능Zeng et al., ACC 2021
Research 04 · TC-CBF 설계

선회 한계를 반영한 회전원 기반 CBF (TC-CBF)

기존 ED-CBF는 장애물까지의 최단 거리만 고려해, 선회로 피할 수 있는 상태까지 제한 → TC-CBF는 좌·우 회전원 중심과 장애물 사이의 거리로 안전 여유를 정의

\[R=u\,/\,r_{\max}\]

최대 선회율 \(r_{\max}\)로 선회할 때의 회전 반경 — 속도 \(u\)에 비례

\[\begin{aligned}h_{tr}(\mathbf{x})&=\big\|\mathbf{p}_{tr}-\mathbf{o}\big\|-(o_r+R+R_s)\\ h_{tl}(\mathbf{x})&=\big\|\mathbf{p}_{tl}-\mathbf{o}\big\|-(o_r+R+R_s)\end{aligned}\]

우·좌 회전원 중심 \(\mathbf{p}_{tr},\mathbf{p}_{tl}\)에서 장애물까지의 안전 여유

\[h_t(\mathbf{x})=\max\big(h_{tr}(\mathbf{x}),\,h_{tl}(\mathbf{x})\big)\]

좌·우 중 한쪽이라도 선회로 피할 수 있으면 안전한 상태

  • 이산시간 CBF 제약 \(\Delta h_t+\alpha\,h_t\ge 0\)으로 MPC에 적용 — 짧은 예측구간(\(N=20\))
  • 정면의 장애물도 옆으로 선회할 공간이 있으면 감속을 강요하지 않음
좌 회전원 · 중심 ptl 우 회전원 · 중심 ptr 중심–장애물 거리 안전 여유 htl, htr R ptl ptr R = u/rmax 장애물 o or htl htr u Rs ht = max(htr, htl) ≥ 0 → 한쪽 선회로 회피 가능 ↻ 클릭하면 다시 재생
Research 04 · 제한 영역 비교 · 시뮬레이션

회피 가능한 상태는 허용 → 감속 없는 회피

ED-CBF (기존) · 제한 영역ED-CBF 값 분포: 장애물 앞의 넓은 초승달 모양 영역(붉은색)이 음수로 제한됨
TC-CBF (제안) · 제한 영역TC-CBF 값 분포: 장애물 바로 앞의 좁은 렌즈 모양 영역(초록색)만 음수로 제한됨

CBF < 0 인 상태가 제한됨 (+x 방향 1.5 m/s 진행)

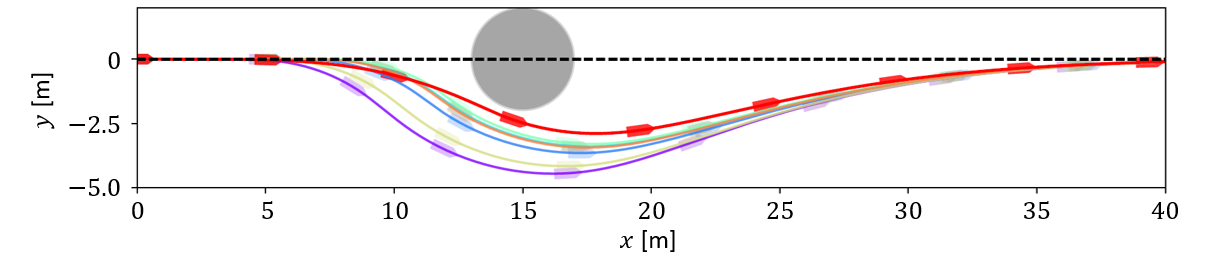
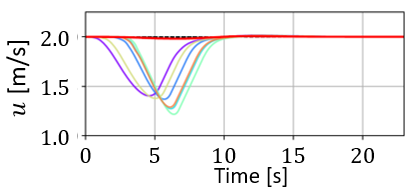
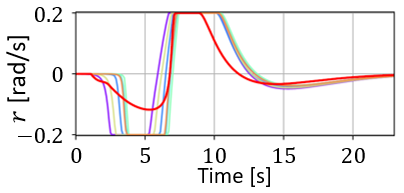
Unicycle 시뮬레이션정적 장애물 회피

MPC-TCCBFMPC-EDCBF (α, αe 6가지 조합)
x-y 궤적: MPC-TCCBF(빨간색)가 여러 파라미터의 MPC-EDCBF보다 작게 우회하며 장애물을 회피
속도 u 시간 이력: MPC-TCCBF는 2.0 m/s를 유지하고 MPC-EDCBF는 1.2–1.4 m/s까지 감속감속 없음
선회율 r 시간 이력: 회피 초기에 MPC-EDCBF는 최대 선회율 −0.2 rad/s에 포화되는 반면 MPC-TCCBF는 약 −0.12 rad/s 이내로 완만하게 선회부드러운 선회
도착 시간 \(t_a\)
21.6 →20.4s
속도 추종 오차 \(e_{\mathrm{speed}}\)
0.088 →0.005
경로 오차 \(e_{\mathrm{cte}}\)
1.273 →0.962
Research 04 · 실선 실험

실선 실험: ED-CBF 대비 더 빠르고 정확한 회피

MPC-EDCBF (기존)
MPC-TCCBF (제안)

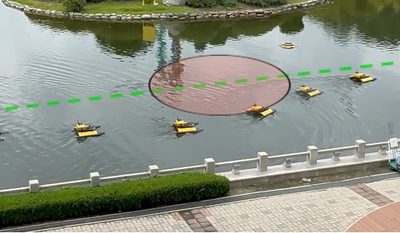
추월(Overtaking) 시나리오 · 붉은 원: 이동 장애물 · 스냅샷 4초 간격 · 4배속

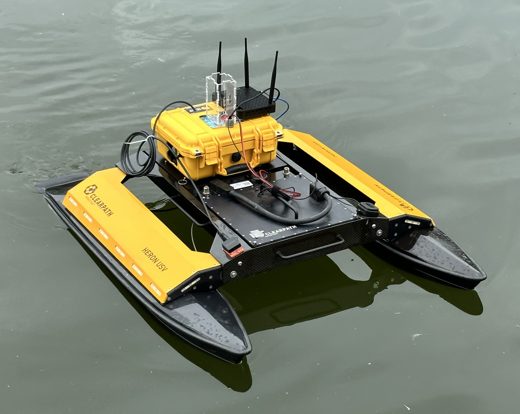
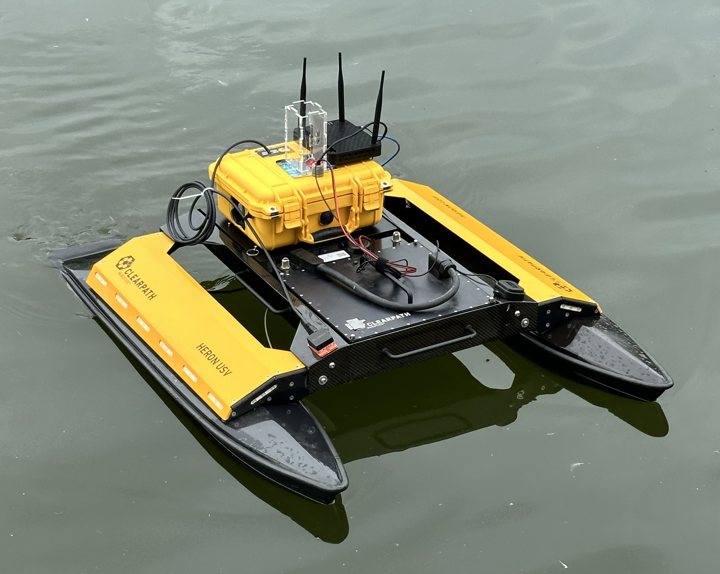
실험에 사용한 Clearpath Robotics Heron 무인수상선
  • Clearpath Robotics Heron — 차동 추진 ASV · 실험 장소 KAIST
  • MPC-EDCBF / TCCBF: 짧은 예측구간 \(N=20,\ T_s=0.1\) s
  • MPC-DC (비교): 긴 예측구간 \(N=50,\ T_s=0.2\) s
시나리오제어기도착 시간
\(t_a\) [s]
속도 오차
\(e_{\mathrm{speed}}\)
경로 오차
\(e_{\mathrm{cte}}\)
정적StaticED-CBF45.40.1241.765
TC-CBF41.00.0401.623
정면 조우Head-onED-CBF42.20.0972.014
TC-CBF38.80.0511.453
추월OvertakingED-CBF46.80.1332.113
TC-CBF40.70.0631.776
10%↓
도착 시간
56%↓
속도 추종 오차
17%↓
경로 오차 (CTE)

ED-CBF 대비 · 3개 시나리오 평균 감소율

010203040506
05
Research 05 · COLREGs 충돌회피

Efficient COLREGs-Compliant Collision
Avoidance using Turning Circle-based
Control Barrier Function

교통선마다 COLREGs 조우 상황을 판단해 좌·우 회전원 CBF를 QP 안전 필터 제약으로 선택
MPC 수준의 규칙 준수 회피를 평균 약 0.1 ms 연산으로 구현
Mechatronics · 2026IFAC World Congress 2026 발표Changyu Lee, Jinwook Park, Jinwhan Kim*
Research 05 · 연구 배경

COLREGs 준수 회피를 MPC 수준으로, 더 가볍게

1

규칙을 지키는 회피

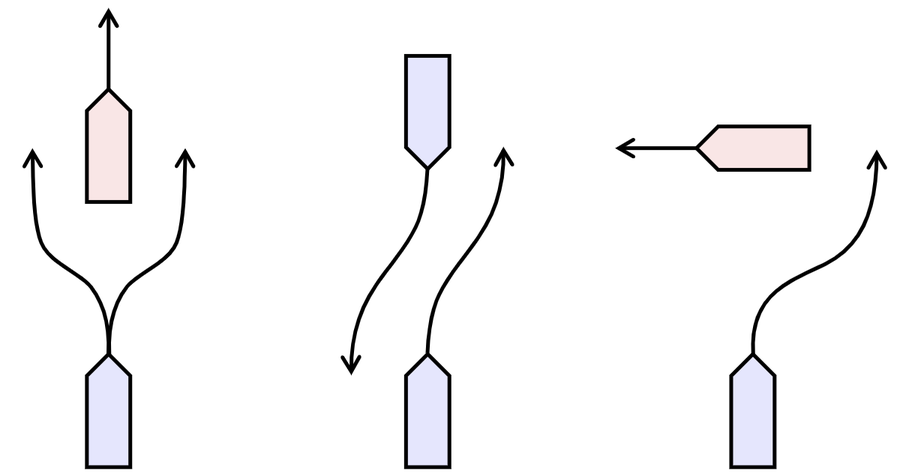
COLREGs

국제해상충돌예방규칙

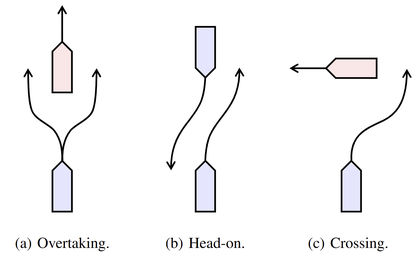
추월, 정면 조우, 횡단 상황에서 규칙이 정한 자선의 회피 기동 (정면 조우와 횡단에서는 우현 변침)
추월정면 조우횡단
요구

안전 보장 + 규칙에 맞는 회피 방향

조우 상황별로 정해진 방향으로 피항

2

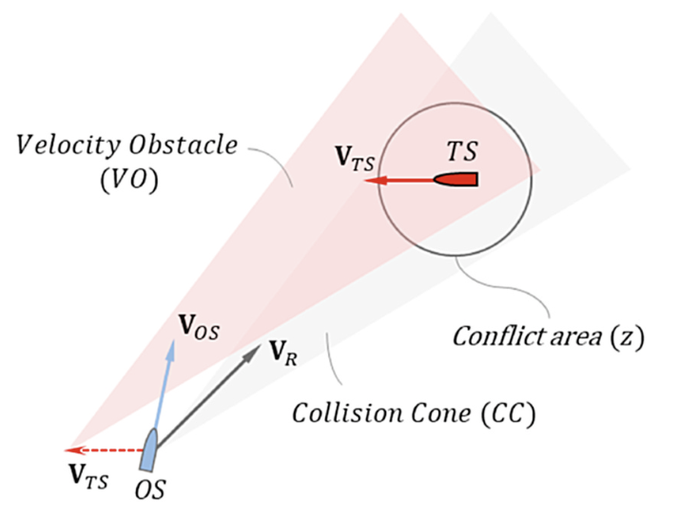
Velocity Obstacle (VO)

기존 방법

충돌 원뿔 밖으로 속도 선택

자선과 교통선의 상대 속도가 충돌 원뿔(Velocity Obstacle) 안에 들지 않도록 속도를 고르는 VO 기법 개념도
한계

과도하게 보수적인 거동

규칙에 맞춰 선속 벡터를 제한하는 방식

3

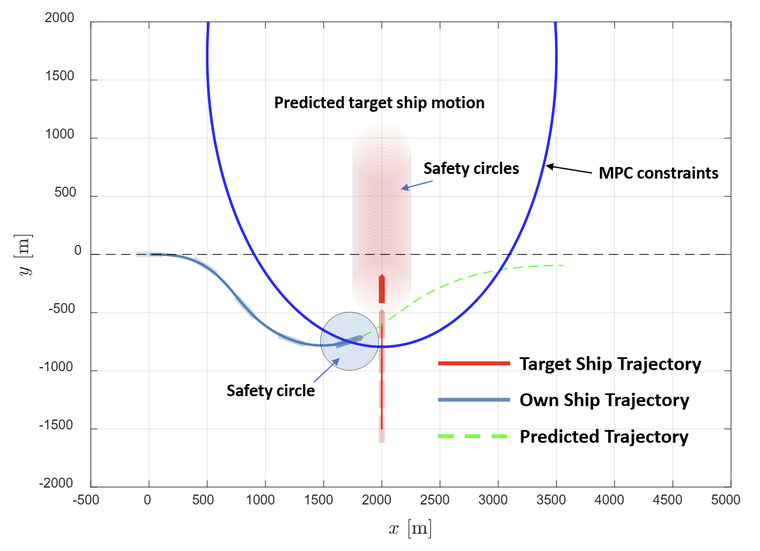
Model Predictive Control

기존 방법

미래 운동 예측 + 제약 최적화

교통선의 예측 운동을 제약으로 두고 자선 궤적을 최적화하는 MPC 기반 충돌회피 결과
한계

높은 연산량

VO보다 성능은 우수하나 매 주기 최적화 필요

목표

MPC 수준의 성능을 높은 연산 효율로

안전이 보장되고 COLREGs를 준수하는 충돌회피 프레임워크

접근

CBF-QP 안전 필터 + 회전원 기반 CBF

기존 CBF에 부족했던 회피 방향 논리와 선회 한계를 좌·우 회전원으로 반영

Research 05 · 전체 프레임워크

교통선마다 규칙을 판단해 좌·우 회전원 CBF를 선택

TC-CBF 요약

Research 04
R dR 교통선 u LTC RTC
\(R=\alpha\,\dfrac{u}{r_{\max}}\)

선속 \(u\)와 최대 선회율 \(r_{\max}\)로 정한 좌·우 회전원을 장애물 밖에 유지

RTC-CBF → 우현 회피
LTC-CBF → 좌현 회피

의사결정 모듈

조우 상황 분류
방위 \(\beta_{OT}\) 방위와 상대 침로에 따라 정면 조우, 추월, 피추월, 우현 횡단, 좌현 횡단으로 나뉜 자선 기준 조우 상황 분류 지도
상대 침로 \(\psi_{OT}\) · 자선 기준
정면 조우 우현 횡단 추월 좌현 횡단 피추월

교통선마다 조우 유형을 판정하고 규칙이 정한 회피 방향의 제약만 적용

예: 정면 조우 → 우현 변침 → RTC-CBF

Research 05 · 다선박 조우 시뮬레이션

MPC 대비 140배 이상 빠른 규칙 준수 충돌회피

A · 자선(빨강) + 교통선 6척
B · 4척 상호 회피
확장 · 무작위 10척
167×
A 평균 연산 시간
23.35 → 0.14 ms
140×
B 평균 연산 시간
12.60 → 0.09 ms
시나리오제어기평균 연산 시간*최대 연산 시간평균 CTE최대 CTE제어 입력량**
A · 교통선 6척제안 (TC-CBF)0.14 ms1.80 ms439.5 m992.4 m6.16−29%
MPC 기반23.35 ms40.18 ms390.6 m1001.2 m8.66
B · 4척 상호 회피제안 (TC-CBF)0.09 ms1.62 ms61.4 m228.6 m12.25−20%
MPC 기반12.60 ms38.70 ms52.9 m164.9 m15.29

굵은 값이 더 우수 · 평균 CTE(경로 횡방향 오차)는 제안 방법이 MPC보다 13–16% 큼 · ** 가속도·선회율 절댓값의 누적합

010203040506
06
Research 06 · 멀티모달 궤적 계획

Multimodal Trajectory Planning
for Surface Vehicles using Turning
Circle-based Control Barrier Function

장애물마다 좌·우 통과 방향을 회전원 기반 CBF로 지정하고 모든 조합을 병렬로 풀어,
가이드 경로 없이 지역 최적해를 벗어나는 멀티모달 MPC

Under Revision · 2026 ICCAS 2026 채택 KSOE 2026 발표 Changyu Lee*
Under Review · NVIDIA 협업 SideNet — Imitation Learning of Avoidance Modes for Computationally Efficient Multimodal MPC
Research 06 · 문제 정의

단일 회피 위상만 보는 MPC는 지역 최적해에 갇힘

1

지역 최적해 고착

단일 호모토피 클래스 안에서만 최적화 → 장애물 뒤에 갇힘

Time: 20.00 s Goal (50, 0) → 051015202530 50−5 x [m] y [m] Trajectory Obstacle 1 Obstacle 2 Reference Path Predicted Trajectories
두 동적 장애물 앞에서 지역 최적해에 갇힌 MPC 궤적 (t = 0–20 s)
2

장애물마다 갈리는 회피 위상

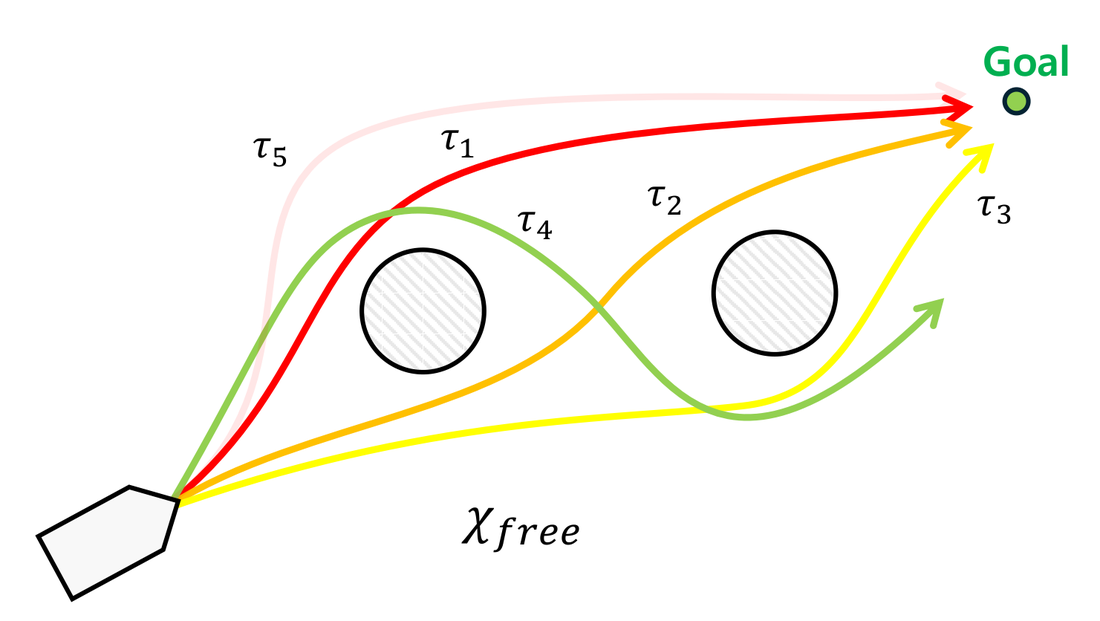
좌·우 통과 방향에 따라 서로 다른 호모토피 경로 \(\tau_1,\ldots,\tau_5\)

선박에서 목표점까지 두 원형 장애물 사이를 서로 다른 방향으로 지나가는 다섯 개의 호모토피 경로 τ1–τ5
여러 위상을 함께 탐색해야 전역적으로 좋은 회피 경로를 찾을 수 있음
기존 방법 · 한계

Topology-driven 병렬 궤적 최적화

별도의 상위 수준 가이드 경로 생성 단계 필요 → 계산 부담 증가

기존 방법 · 한계

ED-CBF 기반 MPC

거리만으로 회피 → 좌·우 통과 방향 결정 모호 · 선회 한계 미반영

Research 06 · MPC-TCCBF

좌·우 통과 방향 조합으로 \(K=2^{N_o}\)개 회피 위상 탐색

  • 장애물마다 좌·우 TC-CBF 중 하나를 선택 → \(N_o\)개 장애물이면 \(K=2^{N_o}\)개 위상 조합
  • \(K\)개의 독립 OCP를 병렬로 풀고 최저 비용 해를 제어 입력으로 선택
  • 상위 가이드 경로 생성 단계 제거 · 선회로 실현할 수 없는 조합은 TC-CBF 제약이 배제
모드 \(k=1,\ldots,K\)의 OCP
\[ \begin{aligned} \min_{\mathbf{x},\,\mathbf{u}}\;& \sum_{i=0}^{N-1}\Big(\|\mathbf{e}_i\|_Q^2+\|\mathbf{u}_i\|_R^2+\|\Delta\mathbf{u}_i\|_{R_d}^2\Big)+\|\mathbf{e}_N\|_P^2\\ \text{s.t.}\;& \mathbf{x}_0=\mathbf{x}_{\mathrm{init}},\quad \mathbf{x}_{i+1}=f_d(\mathbf{x}_i,\mathbf{u}_i),\quad g(\mathbf{u}_i)\le 0\\ & \Delta h^{j}_{\textcolor{#15803d}{\sigma_j^{(k)}}}(\mathbf{x}_i,\mathbf{u}_i)+\alpha_t\,h^{j}_{\textcolor{#15803d}{\sigma_j^{(k)}}}(\mathbf{x}_i)\ge 0,\quad j=1,\ldots,N_o \end{aligned} \]
\[ k^{*}=\arg\min_{k\in\mathcal{K}_f}\,J_k^{*},\qquad \mathbf{u}^{*}=\mathbf{u}^{*}_{k^{*}} \]

\(\sigma_j^{(k)}\in\{\mathrm{L},\mathrm{R}\}\): 모드 \(k\)에서 장애물 \(j\)의 통과 방향 (좌·우 회전원)

모드 1 · R · L
모드 2 · L · L
모드 3 · L · R
모드 4 · R · R

장애물 2개 → 4개 모드의 OCP를 병렬 평가하고 최저 비용 모드 선택 (배경: \(h(\mathbf{x})\))

K = 4
장애물 2개 · 위 예시
K = 16
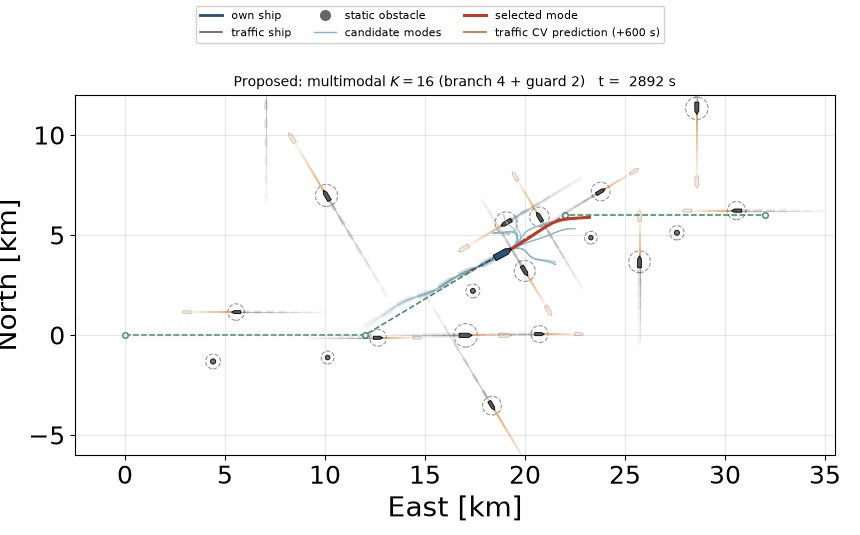
선박 시뮬레이션: 근접 4척 분기(Branch) + 다음 2척 방향 고정(Guard)
Research 06 · Monte Carlo 검증

성공률 99 / 97 / 86%, 32개 모드도 2.26 ms

VLCC급 선박(L = 320 m) · 33.7 km 항로 · 교통 밀도 D1–D3(동적 8 / 12 / 16척)별 100회 대응표본 Monte Carlo

자선 궤적 후보 모드 선택 모드 상대선 등속 예측 (+600 s)
교통 밀도 D3에서 제안 방법(K=16)이 후보 모드를 평가하며 33.7 km 항로를 목적지까지 항해하는 영상

D3 · 제안 방법(K = 16: Branch 4척 + Guard 2척) 전체 항해 · 1 Hz 재계획, 예측구간 600 s

성공률 [%] · 안전영역 침범 없이 완주한 시행 비율

40
76
99
D1 동적 8척
31
77
97
D2 동적 12척
20
65
86
D3 동적 16척
ED-CBF
TC-CBF 단일
제안 (K=16)
44m14 / 300회
최대 침범 깊이 중앙값
제안 300회 중 14회만 침범
2.26ms7.1×
32개 모드 OpenMP 병렬
순차 16.00 ms 대비
Research 06 · SideNet 모방 학습 · NVIDIA 협업

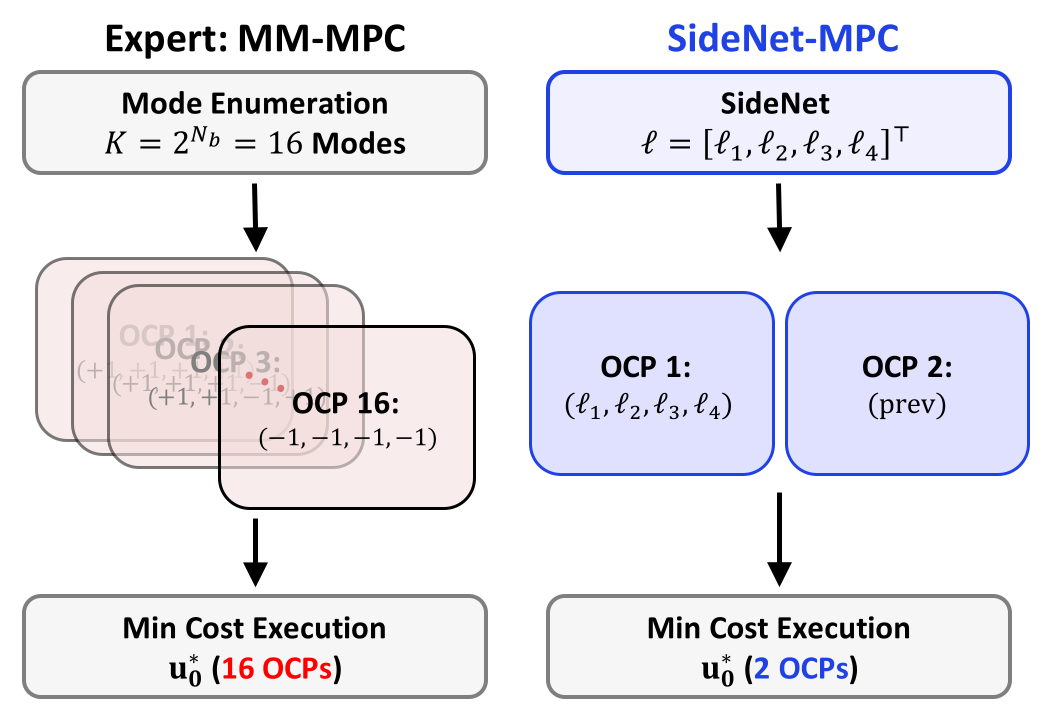
GNN이 회피 위상을 제안, 주기당 OCP 16 → 2개

16개 OCP를 모두 푸는 전문가 MM-MPC와, SideNet 제안 모드와 직전 모드의 OCP 2개만 푸는 SideNet-MPC의 블록 구조 비교
전문가 16개 vs SideNet-MPC 2개 OCP → 최저 비용 모드 실행
Teacher · 16 OCP SideNet-MPC · 2 OCP 방위 규칙 · 2 후보 도착 112.0 s 도착 129.5 s 충돌 56.5 s
실행 궤적선택 모드후보 Monte Carlo seed 618 · 동일 장애물 배치 비교

1모방 학습

16개 모드를 모두 푸는 MM-MPC(전문가)의 최저 비용 모드를 정답으로 학습

2그래프 신경망 SideNet

분기 장애물 4척을 완전 그래프로 연결하고 로짓 \(\ell_i\)의 부호로 통과 방향 \(\sigma_i\) 결정

3후보 2개만 풀이

SideNet 제안 모드와 직전 실행 모드 중 비용이 낮은 쪽을 실행

Portfolio · 연구 포트폴리오

대표 연구 너머, 여섯 갈래의 연구 포트폴리오

강건 MPC · 도달가능성 · 학습 · 데이터셋 · 모바일 로봇 · 멀티에이전트로 이어지는 연구 성과

1

Robust MPC

강건 모델예측제어
  • OE 2026Hand position 기반 L1-MPC
  • Under Review부족구동 USV 안전 크래들 회수
  • Under Review쿼드로터 Cascade Tube MPC
  • CDC 2023Parameter-Varying Koopman
2

Reachability

도달가능성 해석
  • IJCAS 2026전·후방 도달가능성 기반 접안
  • IFAC WC 2023풍하중 보상 강건 접안 제어
  • Under RevisionHJ 도달가능성 COLREGs 충돌회피
3

Learning

학습 기반 모델링 · 의사결정
  • AURO 2023학습 기반 수상선 동역학 모델
  • Under ReviewMARQA · Mixed Maritime Traffic QA
4

Datasets & Field

데이터셋 · 필드 실험
  • IJRR 2023Pohang Canal Dataset
  • JFR 2024운하·연안 자율운항 필드 실험Science Robotics Editor's Choice
5

Mobile Robots

모바일 로봇
  • KRoC 2024혼잡한 보행자 공간 경로계획Most Outstanding Paper Award
  • 연구 영상NMPC 기반 AGV 동적 장애물 회피
6

Multi-agent

멀티에이전트 편대
  • TCNS 2023베어링 기반 USV 편대 추종
  • IFAC WC 2026CBF 기반 bearing-only 편대 추종
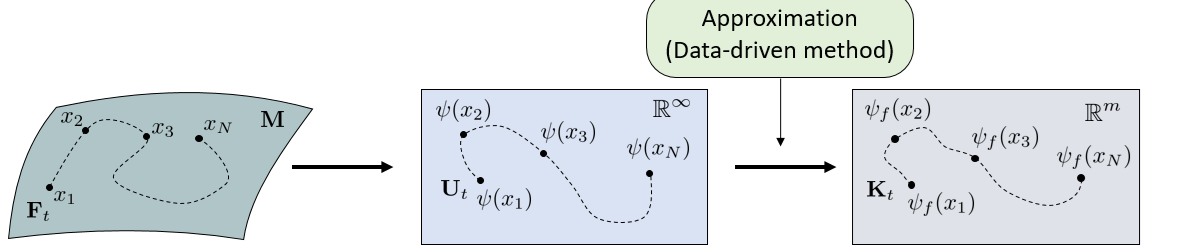
비선형 시스템의 상태 궤적을 무한차원 선형 Koopman 공간으로 올린 뒤, 데이터 기반으로 유한차원 선형 모델로 근사하는 개념도
Parameter-Varying Koopman · CDC 2023
비선형 동역학을 데이터 기반 선형 모델로 근사
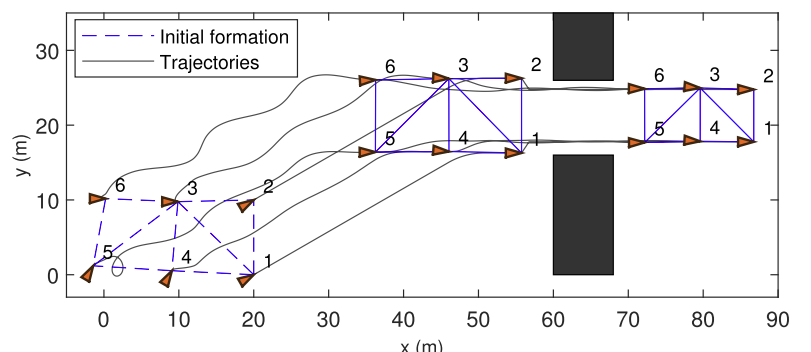
여섯 대의 이동체가 초기 편대에서 출발해 편대를 유지하며 두 장애물 사이의 좁은 통로를 통과하는 궤적
Robust formation tracking · 멀티에이전트
6개 이동체가 편대 형상을 유지하며 좁은 통로 통과
게재·발표투고·심사 중수상연구 영상
Projects · 연구 과제

국가·산학 과제로 수행하는 안전 궤적 계획·제어

진행 과제 Current Projects
개인연구
2026–2029

한국연구재단 신진연구

국립공주대학교
2026–2027

신임교수정착연구

산학연구
2026

삼성중공업

국립공주대학교 · 충남대학교
2026–2030

응용융합기술원

국립공주대학교 · KAIST · 한밭대학교
2026–2035

글로컬랩

진행 중인 연구 In Progress
1

회피 모드 모사학습 기반 멀티모달 MPC

신경망이 회피 방향을 골라 MPC 연산 경량화

→ Research 06 NVIDIA · Huawei 협업
2

회전원 CBF 기반 선박 다중모드 궤적 계획

추종·회피·접안 후보 궤적 중 안전한 모드 선택

→ Research 06 ICCAS 2026
3

MARQA · 자율운항 협상을 위한 언어모델 질의응답

선박이 상황을 묻고 답하며, 협상 조우에서 결정을 설명

Under ReviewKAIST 협업
Next · 향후 계획

선박의 안전 제어를 로봇팔 · Physical AI로

01

매니퓰레이터 CBF

Manipulator CBF

사람의 작업 공간을 침범하지 않도록 로봇팔의 관절 속도 명령에 안전 필터 적용

관절 속도 명령 7자유도 로봇팔
CBF 안전 필터 사람 접근 시 위험한 방향만 조정
가능한 범위에서 작업 지속
02

Physical AI

Learned policy × MPC · CBF

선박에서 개발한 안전 제어 기술을 모바일 로봇과 매니퓰레이터로 확장

학습 정책의 행동 명령 Learned policy
MPC + CBF 안전 점검 안전 범위를 벗어나는 입력만 보정
안전한 행동 실행
03

학습 기반 제어

Learning-based Control

MPC가 선택한 회피 방식을 모사학습해 매니퓰레이터의 온라인 최적화 부담 감소

MPC의 회피 방식 선택 교사 (teacher)
모사학습 신경망 회피 방식을 학습
신경망 추론으로 빠른 안전 입력
학회 참가 계획 2027
한국로봇학회02.15–17
홍천 소노 비발디파크
ICRA05.24–28
서울 COEX
ICROS06.30–07.03
강원 고성 소노캄 델피노
ICCAS11.02–05
제주 쉐라톤 제주 호텔
Equipment · 실험 장비

모바일 로봇 · 매니퓰레이터로 넓히는 실험 플랫폼

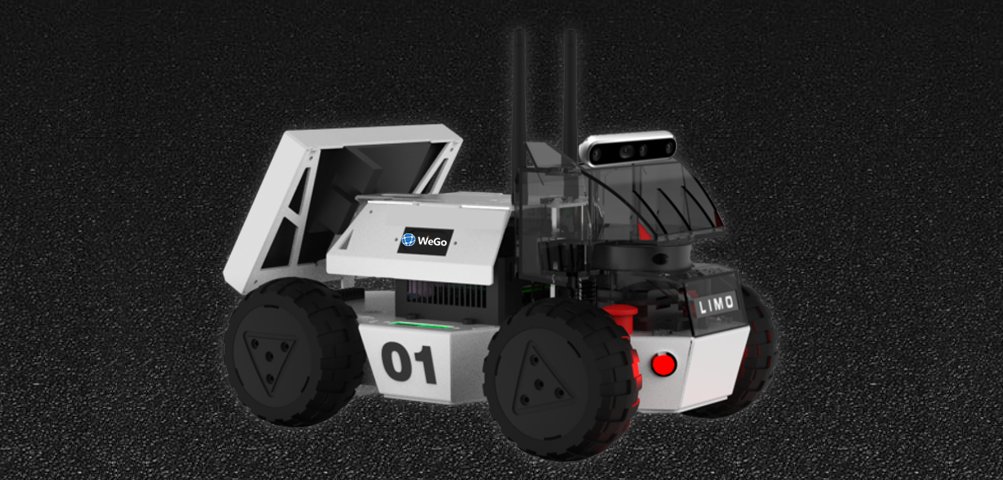
LIMO 모바일 로봇: 네 바퀴와 전면 깊이 카메라, 안테나를 갖춘 소형 자율주행 로봇
모바일 로봇

LIMO

실내 · 보행자 환경의 자율주행과 동적 장애물 회피 실험

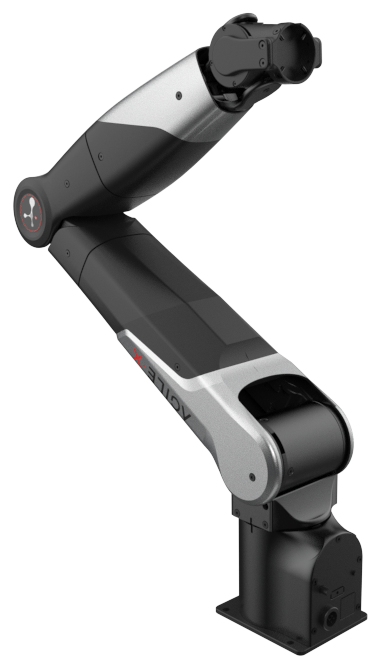
NERO 7자유도 매니퓰레이터 로봇팔
7자유도 매니퓰레이터

NERO

조작과 학습 실험을 위한 로봇팔 플랫폼

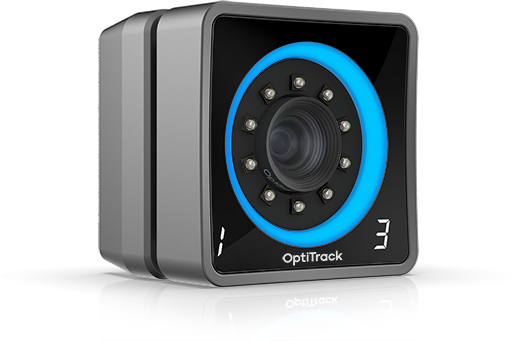
2027 구매 예정OptiTrack Prime 계열 모션 캡처 카메라 예시
모션 캡처

OptiTrack Prime 계열

로봇과 사람의 움직임 측정 (사진은 예시)

대표 연구의 필드 플랫폼 Field Platforms
포항 운하를 항해하는 자율운항 실험용 크루즈 보트
→ Research 01 · 좁은 수로 자율운항

크루즈 보트 · 포항 운하

7.9 m × 2.6 m · 2,100 kg · 150 hp 선외기
LiDAR 3기 · GPS · AHRS

수면 위의 Clearpath Heron 쌍동형 무인수상정
→ Research 04 · 효율적 충돌회피

Clearpath Heron ASV

차동 추력 쌍동형 ASV
KAIST 연못 충돌회피 실험

People · 연구실 구성원

SAIL 구성원과 국내외 협력 연구진

Professor 연구책임자
이찬규 교수 증명사진
이찬규Changyu Lee
조교수 · 기계자동차공학부
  • 2025.09국립공주대학교 부임
  • 2025.04KAIST 박사후연구원
  • 2025.02Ph.D. KAIST 기계공학
Students 대학원생 1명 · 학부연구생 3명
곽
곽정미Jeongmi Kwak
석사과정
2026.09–
유
유재민Jaemin Yu
적응형 CBF · 경로추종 · 장애물 회피
ICROS 2026 1저자 · 학부 첫 학기
2026.01–
임
임재민Jaemin Im
모바일 로봇 안전 경로계획 · CBF · RRT
2026.03–
우
우민지Minji Woo
멀티모달 MPPI
2026.09–
Collaborators 공동 연구
이병관Byung-Kwan Lee
NVIDIA · Research Scientist
회피 모드 imitation learning MPC
윤강훈Kanghoon Yoon
Huawei Research · Senior AI Engineer
회피 모드 imitation learning MPC
Quoc Van Tran
HUST · Lecturer
선박 편대 제어 · 제어장벽함수
김진환Jinwhan Kim
KAIST · MORIN Lab
자율운항 선박 인지·계획·제어
Publications · 연구 성과

게재·채택 논문 46편, 국제 저널 13편

13편
국제 저널
12편
국제 학회
4편
국내 저널
17편
국내 학회
10편
심사 · 준비 중
대표 게재 저널 International Journal 13편 중
IEEE TCST ×22024 · 2026Cascade Tube MPC 접안 · TC-CBF 충돌회피
IEEE/ASME TMECH2024운하 환경 NMPC 자율운항
IEEE RA-L2023인지 기반 MPC · ICRA 2024 발표
IJRR2023Pohang Canal Dataset
JFR2024★ Editor's Choice at Science Robotics

그 외 7편Mechatronics · Ocean Engineering · IJCAS 2026 · IEEE TCNS · CEP · Autonomous Robots 2023 · IEEE Sensors Letters 2022

연도별 국제 논문 게재·채택 연도
저널학회
Academic ServiceReviewer

JournalTMECH · TCST · T-ITS · TIE · L-CSS · RA-L · RAS · JFR · IJNAOE · JAIS · ISR · NODY · JKROS

ConferenceCDC · IFAC WC · CAMS · ICCAS · MECC · UR

News · 최근 1년

설립 1년, 국제 저널 4편 채택과 신진연구 선정

국제 학회 5편 (IFAC WC ×2 · ICCAS ×2 · OCEANS) · 한국연구재단 신진연구 · 대학원생 1명 · 학부연구생 3명 합류

2025.09 2025.10 2026.01 2026.03 2026.04 2026.05 2026.09
설립SAIL 설립

국립공주대학교 기계자동차공학부
Safe Autonomy & Intelligence Lab

국내 저널JICROS 채택

속도 장애물 기반 CBF · COLREGs 고려 선박 충돌회피

합류유재민 학부연구생

적응형 CBF · ICROS 2026 1저자

국제 저널Mechatronics 채택

TC-CBF COLREGs 충돌회피 · IFAC WC 2026 발표

과제한국연구재단 신진연구

도달가능성 기반 MPPI · 2026–2029

합류임재민 학부연구생
국제 학회IFAC WC 2026 채택

CBF 기반 bearing-only 편대 추종 (HUST 협업)

국제 저널IEEE TCST 채택

TC-CBF · 비홀로노믹 이동체 충돌회피

국제 저널IJCAS 채택

전·후방 도달가능성 기반 선박 접안

국제 저널Ocean Eng. 채택

L1-MPC · 부족구동 선박 경로추종

국제 학회OCEANS · ICCAS ×2
국내 학회KSOE 2026 발표
합류곽정미 석사과정
합류우민지 학부연구생
Join SAIL · 연구실 생활과 지원
연구 활동
  1. 1

    매주 개별 미팅

    진행 상황 1:1 점검 · 연구 계획 수립

  2. 2

    랩 세미나

    논문·실험 결과 발표 및 상호 피드백

  3. 3

    학회 참석

    국내외 학회에서 연구 결과 발표

  4. 4

    논문 작성

    실험 결과 기반 학술대회·저널 논문 작성

  5. 5

    과제 참여

    국가·기업 과제의 경로계획 · 제어 · 실험 수행

연구 지원 Support
  • 개인 연구용 PC · 모바일 로봇
  • AI 구독료 지원
  • 등록금 · 생활비 지원
  • 국내외 학회 참가 지원
  • 국내외 저널 논문 인센티브
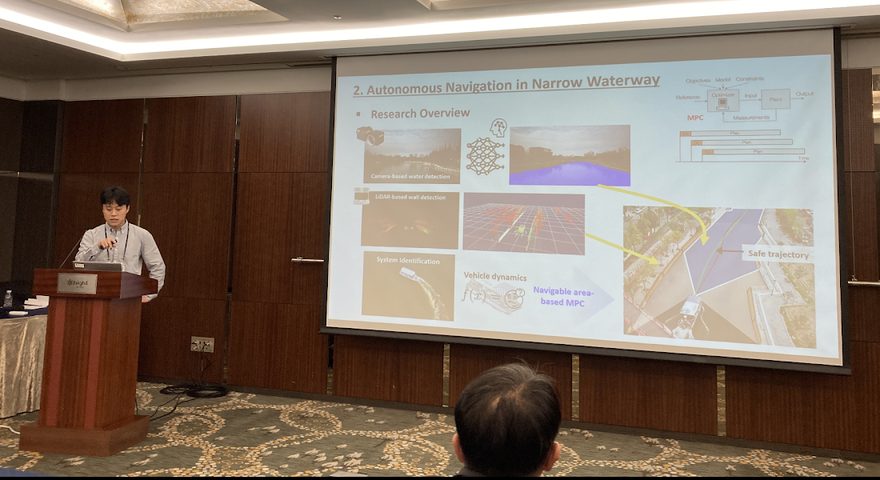
2025 대한기계학회 추계학술대회 구두 발표 사진 (좁은 수로 자율운항 연구 소개)2025 대한기계학회 추계학술대회 발표
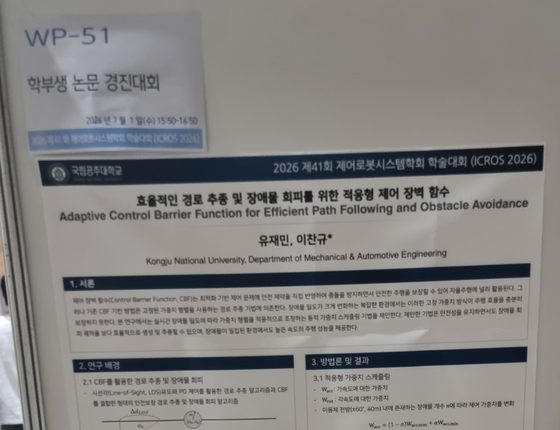
ICROS 2026 학부생 논문 경진대회 포스터 (유재민, 이찬규)ICROS 2026 · 유재민
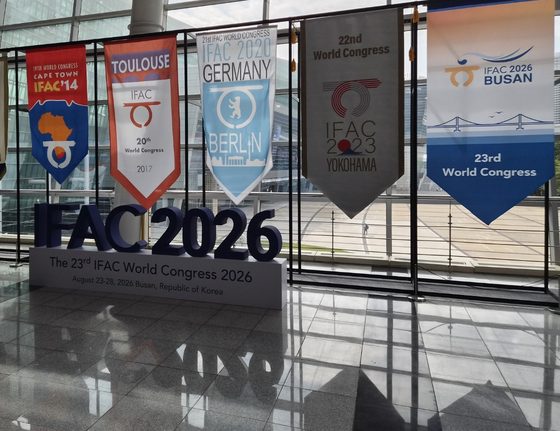
IFAC World Congress 2026 부산 행사장IFAC WC 2026 · 부산
모집 대상학부생 및 대학원생 상시 모집
제어·로봇·자율주행에 관심 있는 학부생·대학원생
수학·동역학 기초를 실제 시스템에 적용하고 싶은 학생
Python · C++ · MATLAB으로 실험해보고 싶은 학생
SAIL 로고
SAILSafe Autonomy & Intelligence Lab
국립공주대학교 로고

감사합니다

학부생 및 대학원생 상시 모집

EMAIL
Prof. Changyu Lee
PHONE
041-521-9248
국립공주대학교 기계자동차공학부
OFFICE
1공학관 609호
Engineering Building #1, 609
STUDENT LAB
4공학관 112호
Engineering Building #4, 112
1223-24, Cheonan-daero, Seobuk-gu, Cheonan-si, Chungcheongnam-do sail-knu.github.io/Home