국립공주대학교 국립공주대학교 · 기계자동차공학부

SAIL

Safe Autonomy & Intelligence Laboratory

안전 자율·지능연구실

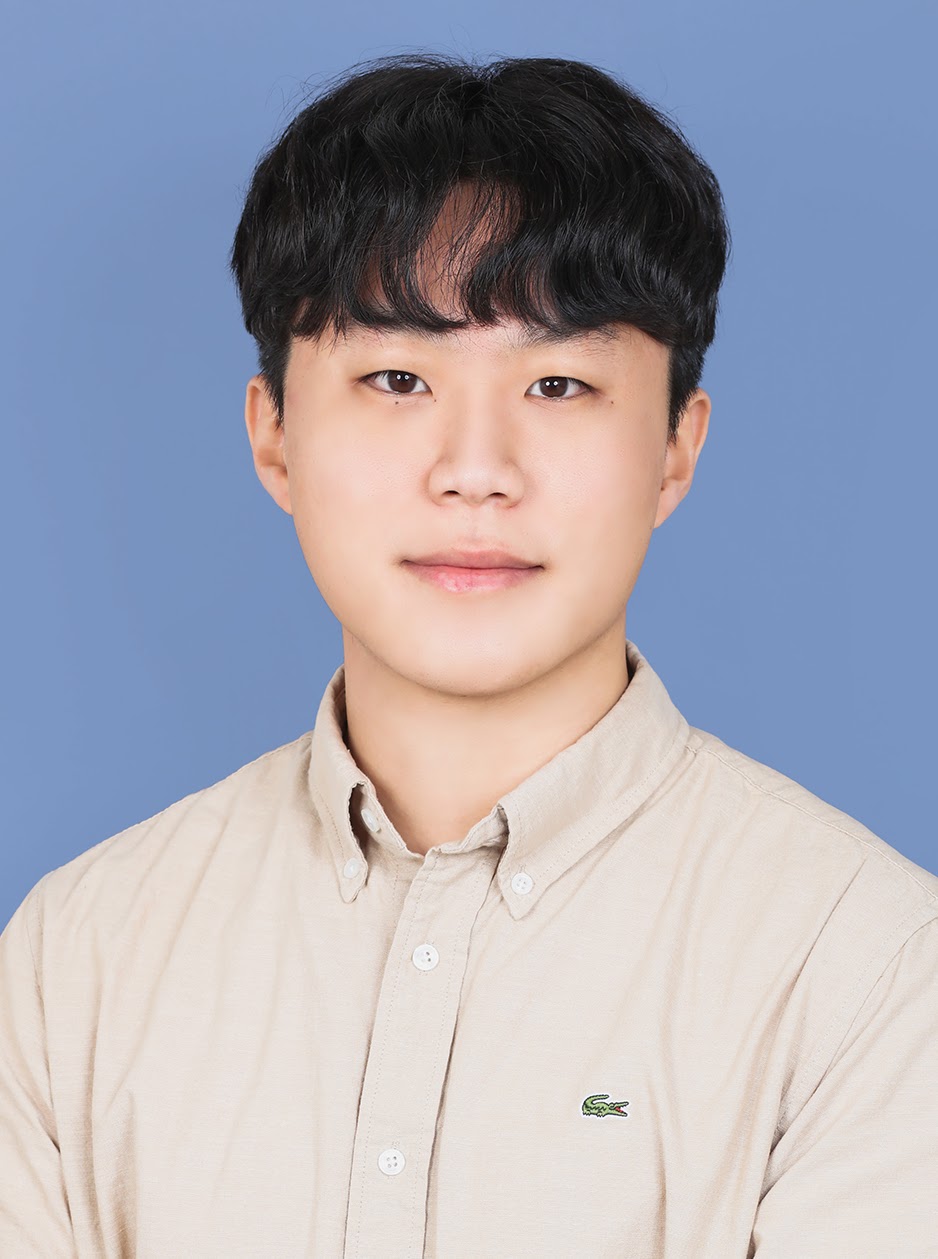
이찬규 Changyu Lee

무인 이동체의 안전 경로계획·제어를 연구합니다.

KAIST에서 자율운항선 모델예측제어로 박사학위를 받고, 2025년 9월 공주대학교에 부임.

이찬규
  1. 2025.09–
    조교수, 국립공주대학교기계자동차공학부
  2. 2025.04–08
    박사후연구원, KAISTMORIN Lab
  3. 2025.02
    박사, KAIST 기계공학Safety-enhanced MPC for autonomous surface vehicles
  4. 2020.02
    석사, KAIST 기계공학Stochastic MPC for an unmanned underwater vehicle
  5. 2018
    학사, 한양대학교수학 · 기계공학

연구

안전 경로계획 및 제어

선박과 모바일 로봇이 복잡한 환경에서 충돌 없이 목표까지 도달하도록 제어합니다.

이론적으로 안전성이 보장되는 제어기를 설계하고, 실제 로봇 시스템에서 검증합니다.

01

안전 제어

제어장벽함수와 도달가능성 해석으로, 궤적이 안전 영역 내에 유지되도록 보장합니다.

  • TCST 2026Turning-circle control barrier function
  • Mechatronics 2026COLREGs avoidance with a turning-circle CBF
  • IFAC 2023Berthing under wind using reachability analysis
02

모델예측제어

모델예측제어는 수 초 앞을 예측하고, 외란 아래에서도 경로를 유지합니다.

  • TCST 2024Cascade tube MPC for ship berthing
  • TMECH 2024NMPC for canal navigation
  • CDC 2023Parameter-varying Koopman operator
03

이동체 자율성

같은 알고리즘을 자율운항 선박과 모바일 로봇에 적용하고, 운하·접안·보행 공간에서 검증합니다.

  • JFR 2024Canal and nearshore field experiment
  • IJRR 2023Pohang Canal Dataset
  • KRoC 2024Mobile robot navigation in a crowd

2023 — 2025

이전 연구

2026 —

현재 진행 중인 연구 및 과제

01 · 2026–2029

한국연구재단 신진연구

멀티모달 안전 궤적을 위해, 도달가능성 분석에 기반한 MPPI 알고리즘을 개발합니다.

여러 거동 후보 중에서 안전한 궤적을 선택하는 계획·제어 기술을 연구합니다.

02 · 2026–2027

신임교수 정착연구

모델예측제어를 기반으로 외란 환경에서도 강건한 무인이동체 경로 추종 알고리즘을 개발합니다.

경로를 유지하면서 안전 여유를 확보하는 강건 제어가 목표입니다.

국립공주대학교 신임교수정착연구비

03 · 2026 · 산학

삼성중공업

경로계획 · 제어

04 · 2026–2030

응용융합기술원

국립공주대학교 · 충남대학교

05 · 2026–2035

글로컬랩

국립공주대학교 · KAIST · 한밭대학교

In progress

진행중인 연구

01
회피 모드를 학습하는 MPC 회피 모드 모사학습 기반 멀티모달 MPC
  • A neural net picks the avoidance direction.
  • Multimodal MPC gets much lighter to run.
  • It learns the teacher's safe avoidance mode.
02
선박 멀티모달 궤적 선회원 제어장벽함수 기반 다중모드 궤적계획
  • Several candidates replace a single path.
  • Choose tracking, avoidance, or berthing.
  • A turning-circle CBF checks that the ship can turn.
https://www.youtube.com/watch?v=Ps9NJ6feaH8
03
MARQA 자율운항 협상을 위한 언어모델 질의응답
  • Language-model Q&A is added to autonomous ships.
  • The ship can ask and answer about the situation.
  • It explains decisions in negotiation encounters.

Next

향후 계획

01

매니퓰레이터 CBF

7자유도 로봇팔이 사람의 작업 공간을 침범하지 않도록 관절 속도 명령에 안전 필터를 적용합니다. 사람이 가까워지면 위험한 방향의 움직임만 조정해, 가능한 범위에서 작업을 계속합니다.

02

Physical AI

학습 정책이 만든 행동 명령을 모델예측제어와 제어장벽함수로 점검하고, 안전 범위를 벗어나는 입력만 보정합니다. 선박에서 개발한 안전 제어 기술을 모바일 로봇과 매니퓰레이터로 확장합니다.

03

학습 기반 제어

모델예측제어가 선택한 회피 방식을 모사학습으로 학습합니다. 이를 매니퓰레이터에도 적용해 온라인 최적화의 계산 부담을 줄이고, 신경망 추론으로 안전한 제어 입력을 빠르게 생성합니다.
학회 참가 계획

ICROS

ICROS

2027.06.30–07.03
강원 고성, 소노캄 델피노

ICCAS

ICCAS

2027.11.02–05
제주 쉐라톤 제주 호텔

한국로봇학회

한국로봇학회

2027.02.15–17
홍천 소노 비발디파크

ICRA

ICRA

2027.05.24–28
서울 COEX

Equipment

장비

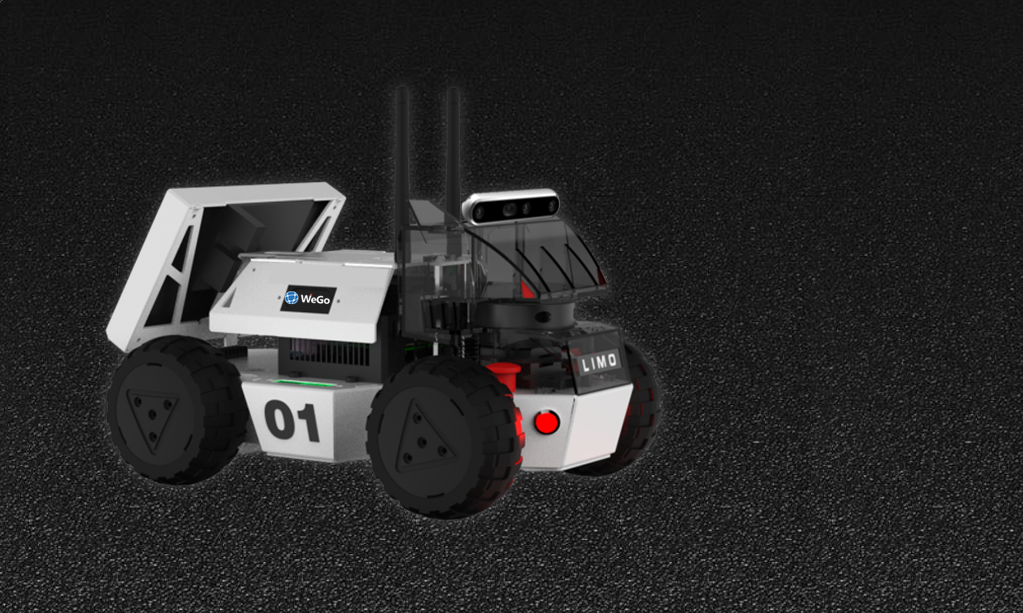
LIMO 모바일 로봇

LIMO

모바일 로봇. 실내 자율주행과 장애물 회피 실험.

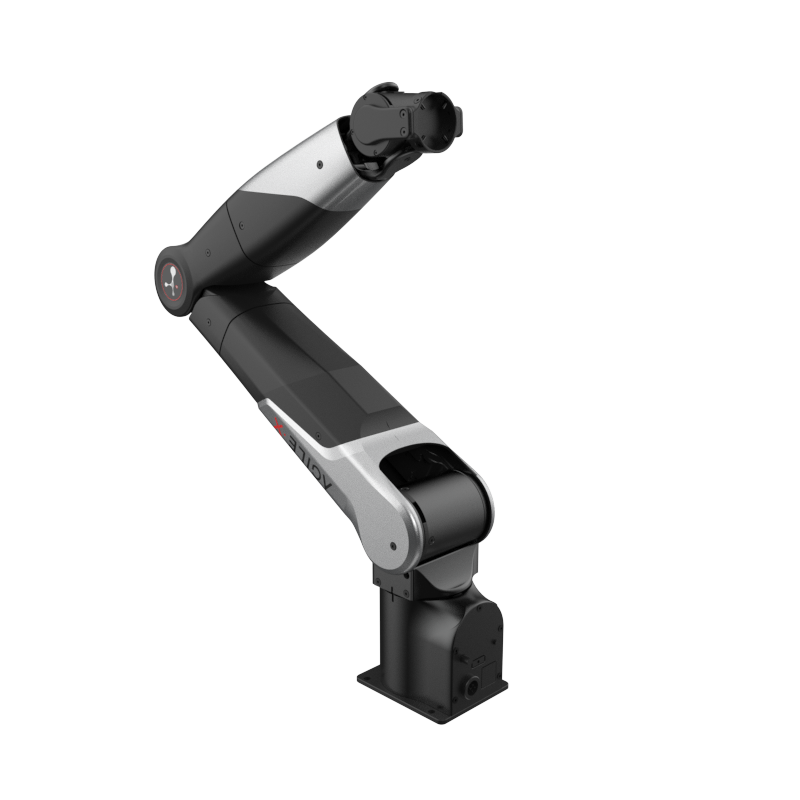
NERO 매니퓰레이터

NERO

7자유도 매니퓰레이터. 조작과 학습 실험.

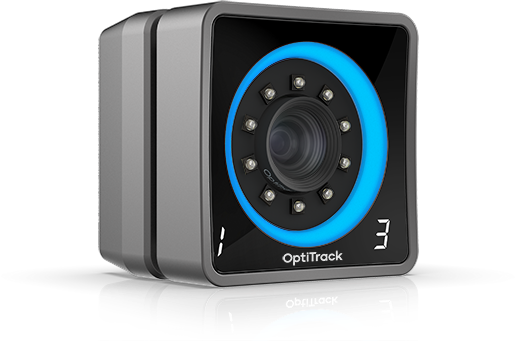
OptiTrack Prime 모션캡쳐 카메라 예시

모션캡쳐

OptiTrack Prime 계열 예시. 2027년 구매 예정. 로봇과 사람의 움직임을 측정합니다.

SAIL

연구실 인원

곽

곽정미Jeongmi Kwak

석사과정

2026.09–

임

임재민Jaemin Im

학부연구생

2026.03–

모바일 로봇 안전 경로계획 · CBF · RRT
유재민

유재민Jaemin Yu

학부연구생 · 석사 입학예정

2026.01–

적응형 CBF · 경로추종 · 장애물 회피
우민지

우민지Minji Woo

학부연구생

2026.09–

멀티모달 MPPI

이

이선우Seonwoo Lee

학부연구생

2026.10–

양

양시현Sihyeon Yang

학부연구생 · 석사 입학예정

2026.10–

Collaborators

2025.09 — 2026.09 최근 1년 News

국제 저널 게재

  • TCST선회원 제어장벽함수, 비홀로노믹 충돌회피
  • MechatronicsCOLREGs 준수 충돌회피
  • IJCAS전·후방 도달가능성 기반 접안
  • Ocean EngineeringL1-MPC, 부족구동 선박 경로추종

국제 학회 발표

  • IFAC WC · 2편베어링 편대 추종, COLREGs 충돌회피
  • ICCAS · 2편구동 지연 보상 경로추종, 선회원 CBF 멀티모달 궤적
  • OCEANS외란 관측기 기반 무인선 경로추종

과제 선정

  • 한국연구재단 신진도달가능성 기반 MPPI, 멀티모달 안전 궤적. 2026–2029
  • 신임교수 정착연구외란에 강건한 무인이동체 모델예측제어. 2026–2027
  • 삼성중공업경로계획 · 제어. 2026
  • 응용융합기술원국립공주대학교 · 충남대학교. 2026–2030
  • 글로컬랩국립공주대학교 · KAIST · 한밭대학교. 2026–2035

연구실 신규 참여

  • 유재민 · 2026.01ICROS 2026, 적응형 제어장벽함수. 학부 첫 학기 1저자
  • 임재민 · 2026.03모바일 로봇 안전 경로계획
  • 곽정미 · 2026.09석사과정
  • 우민지 · 2026.09멀티모달 MPPI
  • 이선우 · 2026.10학부연구생
  • 양시현 · 2026.10학부연구생

SAIL

연구 활동

01

매주 개별 미팅

진행 상황을 1:1로 점검하고 다음 주 연구 계획을 수립합니다.

02

랩 세미나

논문 및 실험 결과를 발표하고 상호 피드백을 진행합니다.

03

학회 참석

국내외 학회에서 연구 결과를 발표합니다.

04

논문 작성

실험 결과를 정리하여 학술대회 및 저널 논문을 작성합니다.

05

과제 참여

국가·기업 과제에서 경로계획, 제어, 실험을 수행합니다.

Support

연구 지원

01

개인 연구용 PC, 모바일 로봇

02

AI 구독료

03

등록금 · 생활비

04

국내외 학회 참가

05

국내외 저널 논문 인센티브

SAIL · KNU
01 / 09