2026 한국해양공학회 추계학술대회 세션 · 장비, 공간정보/통신 10:50 – 11:10

회전원 기반 제어 장벽 함수를 이용한
수상선의 멀티모달 궤적 계획

Multimodal Trajectory Planning for Surface Vehicles
using Turning Circle-based Control Barrier Functions

이찬규 Changyu Lee
국립공주대학교 기계자동차공학부 조교수
연구 배경

동적 환경에서 Local Trajectory Planning의 문제점

대표 기법인 모델 예측 제어(MPC)가 동적 장애물을 회피하며 목표에 도달할 때 겪는 두 가지 문제

1

지역 최적해 고착

단일 호모토피 클래스 안에서 최적화하므로
지역 최적해에 빠지기 쉬움

Time: 20.00 s Goal (50, 0) → 051015202530 50−5 x [m] y [m] Trajectory Obstacle 1 Obstacle 2 Reference Path Predicted Trajectories
두 장애물 앞에서 지역 최적해에 갇힌 MPC 궤적 (t = 0–20 s)
2

긴 예측구간의 연산 부담

긴 예측구간을 사용하면 연산 부담이 크고,
짧으면 장애물 회피에 실패함

예측구간 1.5 s장애물 앞 정지
예측구간 3.0 s회피 후 목표 도달

동일 조건에서 예측구간만 달리한 MPC 충돌회피 결과

기존 접근의 한계 · 연구 목표

기존 방법의 두 한계와 이를 함께 푸는 제안

1

지역 최적해 고착

기존 방법

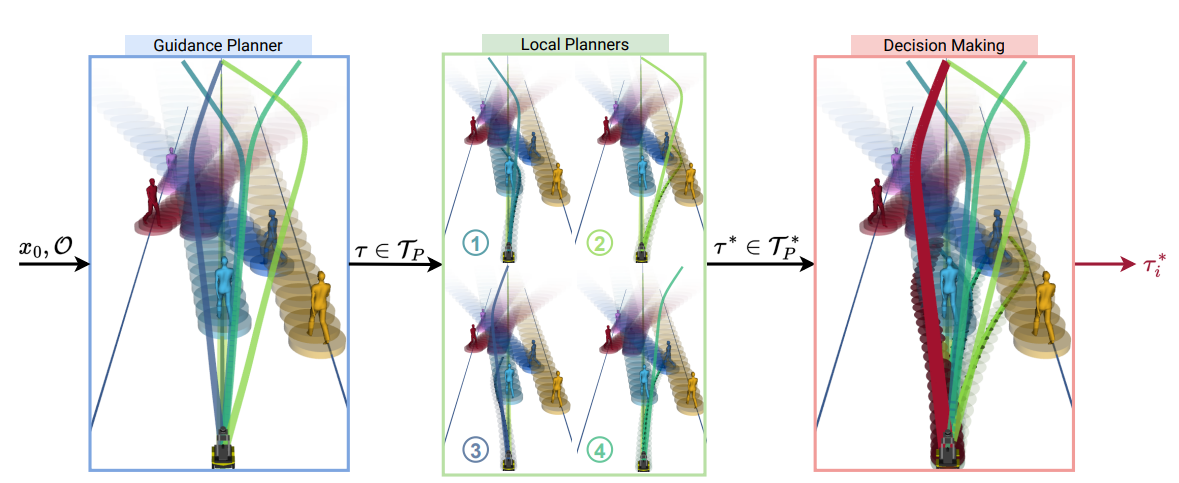
Multi-modal (Homotopy) Planning

Guidance planner가 여러 위상 경로를 만들고 병렬 local planner가 이를 최적화한 뒤 하나를 선택하는 구조
한계

계산 부담 증가

별도의 상위 수준 가이드 경로 생성 단계 필요

2

긴 예측구간의 연산 부담

기존 방법

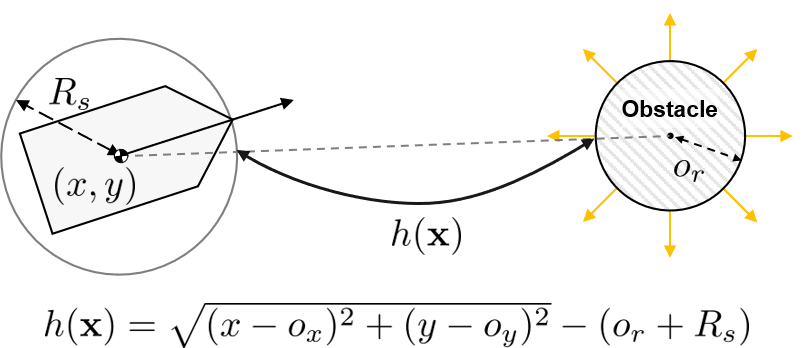
Euclidean Distance-based CBF (ED-CBF)

선박과 장애물 사이의 거리 및 모든 방향에 동일하게 적용되는 ED-CBF 안전 제약
한계

회피 방향 모호성 · 회전 능력 미반영

거리 중심 회피로 좌·우 통과 방향 정보 부족 · 선회 한계 미반영

제안

가이드 경로 없는 멀티모달 궤적 계획

다수의 회피 위상을 고려하는 경로 최적화 기법

제안

회전원 기반 CBF (TC-CBF)

선박의 선회 능력을 반영하고 회피 방향을 지정할 수 있는 CBF

핵심 아이디어 ①

회전원 기반 제어 장벽 함수 TC-CBF

Turning Circle-based Control Barrier Function
통과 방향의 회전원 중심과 장애물 사이의 거리로 안전 여유를 정의합니다.

\[ r_{\mathrm{ss}}=K_n\delta_{\max},\qquad R_{\min}(u)=\frac{u}{r_{\mathrm{ss}}} \]

최대 타각에서의 정상상태 선회율로 최소 선회 반경을 계산합니다.

\[ \mathbf{p}_{\sigma}=\mathbf{p}+R \begin{bmatrix} \cos(\psi-\sigma\pi/2)\\ \sin(\psi-\sigma\pi/2) \end{bmatrix} \]

위치와 선수각을 기준으로 선택한 방향의 회전원 중심을 구합니다.

\[ h^{\sigma}(\mathbf{x})= \big\|\mathbf{p}_{\sigma}-\mathbf{o}\big\| -\big(o_r+R_s+R\big) \]

중심 간 거리에서 장애물·선박·회전원 반경을 빼 안전 여유를 정의합니다.

  • \(\sigma=+1\)은 우현, \(\sigma=-1\)은 좌현 회전원을 선택
  • \(h^{\sigma}\ge0\)이면 해당 방향으로 비상 선회가 가능한 상태
  • \(R=R_{\min}(u)\)로 선박의 유한한 선회 성능을 반영
좌현 회전원 · σ = −1 장애물 o or u p Rs R = u / rss p−1 R R + Rs ∥p−1 − o∥ 안전 여유 hσ=−1 ✓ hσ=−1 ≥ 0 · 좌현 비상 선회 가능 우현 회전원 · σ = +1 장애물 o or u p Rs p+1 R R + Rs ∥p+1 − o∥ 안전 여유 hσ=+1 ✓ hσ=+1 ≥ 0 · 우현 비상 선회 가능 hσ ≥ 0을 강제하면 σ 방향으로 회피 → σ 선택 = 통과 방향 선택 ① 선수 방향과 수직인 좌현 쪽으로 R만큼 → 중심 p−1 ② 비상 선회 시 쓸고 가는 영역 → 바깥 경계 R + Rs ③ 장애물이 R + Rs 원 밖 → 안전 여유 hσ=−1 ≥ 0 ④ 우현 회전원(σ = +1)도 같은 방식으로 판정 ↻ 클릭하면 다시 재생
핵심 아이디어 ②

통과 방향 조합으로 \(K=2^M\)개의 회피 위상 생성

  • 최근접 \(M\)척의 좌·우현 조합을 열거하여 \(K=2^M\)개의 동일 구조 OCP를 구성
  • 각 최적해가 서로 다른 호모토피 클래스의 궤적을 생성
  • 선회 성능으로 실현할 수 없는 통과 방향 조합은 TC-CBF 제약에 의해 배제
\(M=2\)
\(K=4\) 모드
\(M=4\)
\(K=16\) 모드 (본 연구)
L · L
L · R
R · L
R · R

동일 초기조건에서 4개 OCP를 병렬 평가하고 최저 비용 모드를 선택

공식화

모드별 최적 제어 문제(OCP)의 정식화

\(i=0,\ldots,N-1\;\cdot\;j=1,\ldots,N_o\)
\(\displaystyle\min_{\mathbf{x},\mathbf{u},\mathbf{s}}\)결정 변수 \(\displaystyle\sum_{i=0}^{N-1}\)\(N\)단계 예측 구간 \(\Big(\) \(\|\mathbf{x}_i-\mathbf{r}_i\|_Q^2\)추종 오차LOS 참조 궤적 \(+\) \(\|\mathbf{u}_i\|_{R_d}^2\)입력 억제가속 · 조타 속도 \(+\) \(\rho_2\|\mathbf{s}_i\|_2^2+\rho_1\|\mathbf{s}_i\|_1\)슬랙 페널티제약 위반량 최소화 \(\Big)\) \(+\) \(\|\mathbf{x}_N-\mathbf{r}_N\|_P^2\)종단 비용예측 구간 끝 오차
\(\text{s.t.}\) \(\mathbf{x}_0=\mathbf{x}_{\mathrm{init}}\) 초기 조건현재 측정 상태에서 출발 \(\mathbf{x}_{i+1}=f_d(\mathbf{x}_i,\mathbf{u}_i)\) 선박 동역학Nomoto 모델 · RK4 이산화 \(\left.\begin{aligned}&|\delta|\le\delta_{\max},\ \ |\dot{\delta}|\le\dot{\delta}_{\max}\\ &|a|\le a_{\max},\ \ u_{\min}\le u\le u_{\max}\end{aligned}\right\}\) 물리적 한계타각 · 조타 속도 · 가속도 · 선속 \(g_j^{\textcolor{#15803d}{\sigma_j^{(k)}}}(\mathbf{x}_i)\ge-\textcolor{#bd5800}{s_{ij}},\quad \textcolor{#bd5800}{s_{ij}}\ge0\) TC-CBF 안전 제약모드 \(k\)의 통과 방향 \(\sigma_j^{(k)}\) 적용슬랙 \(s_{ij}\)로 완화하여 가해성 유지
  • 상태 \(\mathbf{x}=[x,y,\psi,u,r,\delta]^\top\), 입력 \(\mathbf{u}=[a,\dot{\delta}]^\top\)
  • 슬랙 변수: 과도한 제약이 발생하는 순간에도 최적화 문제의 가해성을 유지
  • LOS 기반 참조 궤적: 웨이포인트 경로와 전방 주시 거리(Δ = 5L)로 생성
  • 속도 추종 가중치 강화: 감속보다 침로 변경을 우선
TC-CBF 이산시간 조건
\(g_j^{\sigma_j}(\mathbf{x}_i)=\) \(\dfrac{1}{L}\)선박 길이 정규화 \(\Big[\) \(h^{\sigma_j}(\mathbf{x}_i^{+},\mathbf{o}_{j,i+1})\)다음 단계 안전 여유자선·장애물 1단계 예측 \(-\) \((1-\alpha)\,h^{\sigma_j}(\mathbf{x}_i,\mathbf{o}_{j,i})\)현재 안전 여유 × (1−α)여유 감소 속도 제한 \(\Big]\ge0\)
공식화

Branch / Guard 2계층 구조로 모드 수 제한

1 좌우 2 좌우 3 좌우 4 좌우 5 좌우 6 좌우 7 제외 자선 ① 탐지 선박을 표면거리 순으로 정렬 ② 가까운 4척 → Branch: 좌·우 모두 열거 ③ 다음 2척 → Guard: 방위 기반 고정 ④ 7번째 이후 선박은 제약에서 제외 모드 수 K 1 2 4 8 16 Branch: 2⁴ = 16 + Guard 2척 고정 (모든 모드에 포함) 모든 모드에 제약 6척 반영 (Branch 4 + Guard 2) · 풀이 OCP 16개 ↻ 클릭하면 다시 재생

Branch 집합

\(M=4\)척

가장 가까운 선박에 대해 \(K=2^M=16\)개의 통과 방향 조합을 열거하고 병렬로 풀이

Guard 집합

\(N_g=2\)척

그다음으로 가까운 선박은 방위 기반 고정 통과 방향으로 모든 모드에 포함하여 탈출 기동을 보존

모든 모드는 \(N_o=6\)척을 제약에 반영하지만, 분기 대상은 4척으로 제한하여 \(K=16\)개의 OCP만 풉니다. 따라서 혼잡 해역에서도 추가 선박을 누락하지 않고 고려할 수 있습니다.

핵심 아이디어 ③

동일 구조의 16개 모드를 OpenMP로 일괄 병렬화

모드 열거\(K=2^M=16\)개 모드
동일 솔버 구조

모든 모드는 \(\boldsymbol{\sigma}^{(k)}\)만 다름

코드를 한 번 생성하고 \(K\)개 인스턴스를 일괄 실행
OCP 1 · \((+1,+1,+1,+1)\)
OCP 2 · \((+1,+1,+1,-1)\)
OCP 3 · \((+1,+1,-1,+1)\)
OCP 16\(\boldsymbol{\sigma}^{(16)}=(-1,-1,-1,-1)\)
acados + HPIPM · 모드당 RTI-SQP 1회

OpenMP · 스레드 \(P=12\)
배치 1OCP 1–8
배치 2OCP 9–16
16개 모드를 \(\lceil 16/12\rceil=2\)회 배치로 처리
최저 비용 모드 실행\(\mathbf{u}_0^{*}\) (16 OCP)
매 주기 1 Hz 재계획

이전 최적해로 warm start

연산 시간 비교 (K = 16)

순차 풀이1 thread8.23ms
병렬 배치12 threads1.35ms
6.1×
속도 향상순차 대비 병렬 배치의 연산 시간

예측 구간 600 s(\(T_s=20\) s, \(N=30\)단계)

검증

VLCC급 선박을 이용한 구조화 교통 시나리오

도착 600 s ≈ 4.8 km 자선 L 320 m Rs 500 m +100 m 버퍼 ※ 선박 위치는 교통 생성 규칙에 따른 배치 예시 D1·D2·D3 클릭 또는 1·2·3 키로 밀도 전환 교통 밀도 D1 D2 D3 추월 정면 횡단 정적 동적 8척 · 정적 3개 동적 12척 · 정적 4개 동적 16척 · 정적 5개 33.7km항로 길이변침 2회 320m선체 길이 LKVLCC2급 7.97m/s설계 속도 U 2.0L정상 선회 반경최대타각 35° 500m안전 반경 Rs+ CBF 버퍼 100 m 1Hz재계획 주기예측 구간 600 s ① 웨이포인트 항로 33.7 km · 변침 2회 ② 자선: VLCC급 선박 · 안전 반경 500 m ③ 추월 · 정면 · 횡단 조우 + 정적 장애물, D1 → D3 ④ 1 Hz 재계획 · 예측 구간 600 s (≈ 4.8 km) 밀도별 100회 대응표본 Monte Carlo · 세 방법에 동일한 교통 조건 적용 ↻ 클릭하면 다시 재생

비교 방법: 모두 동일하게 6척을 고려

ED-CBF무방향 거리 제약 6개 · 기존 CBF-MPC
K = 1
TC-CBF 단일 모드방위 기반 고정 통과 방향 · 분기 없음
K = 1
제안 방법Branch 4척, Guard 2척 · 위상 열거
K = 16

세 방법은 통과 방향 결정 방식만 다르므로 위상 분기의 효과를 분리하여 비교

결과 ① · 동일 교통 표본의 대표 시나리오

단일 모드는 조기 실패, 제안 방법은 전 밀도에서 완주

밀도 ED-CBF (K=1) TC-CBF 단일 (K=1) 제안 (K=16)
D1 · 동적 8척 t = 297 s 안전영역 침범 t = 341 s 안전영역 침범 완주 · 위상 재결정 8회 · 최소 여유 60 m
D2 · 동적 12척 t = 327 s 안전영역 침범 t = 315 s 안전영역 침범 완주 · 위상 재결정 17회 · 최소 여유 82 m
D3 · 동적 16척 t = 437 s 안전영역 침범 t = 406 s 안전영역 침범 완주 · 위상 재결정 26회 · 최소 여유 92 m
D3 · 제안 방법 (K=16) 전체 항해
자선 궤적 후보 모드 선택 모드 상대선 등속 예측 (+600 s)
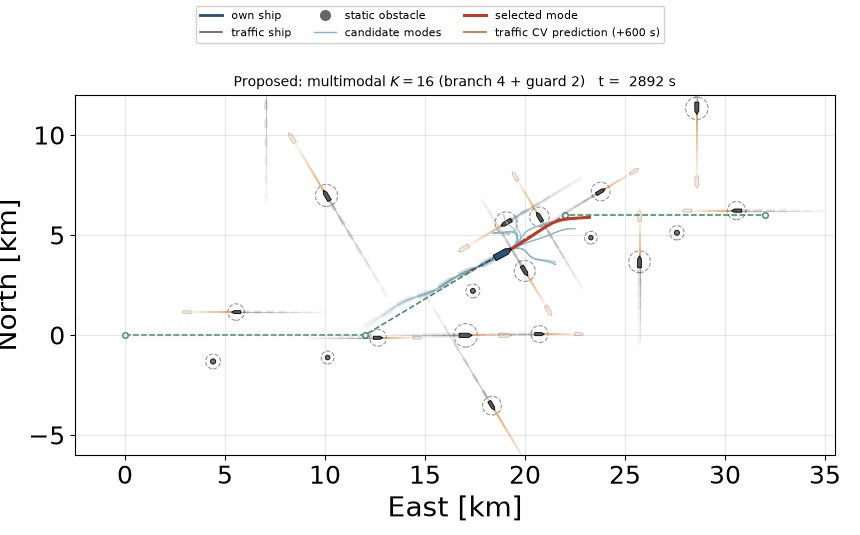
교통 밀도 D3에서 제안 방법(K=16)이 목적지까지 항해하는 영상
결과 ② · Monte Carlo 통계(밀도별 100회)

제안 방법 성공률 99 / 97 / 86%, 침범 빈도·깊이 감소

40
76
99
D1 (동적 8척)
31
77
97
D2 (동적 12척)
20
65
86
D3 (동적 16척)
ED-CBF
TC-CBF 단일
제안 (K=16)

성공률[%]: 안전영역을 침범하지 않고 완주한 시행의 비율

침범 깊이 분포 · 위반 시행별 최대 침범 깊이

제안: 중앙값 44 m · 300회 중 14회 위반
D3에서도 중앙값 19 m, 최댓값 106 m

결과 ③ · 계산 비용

32개 모드 병렬 연산 시간 2.26 ms, 1초 주기의 0.2%

0.85
0.49
K = 2M = 11.7×
1.69
0.54
K = 4M = 23.1×
3.45
0.59
K = 8M = 35.8×
8.23
1.35
K = 16M = 4 · 본 연구6.1×
16.00
2.26
K = 32M = 57.1×
순차 풀이
OpenMP 병렬 배치
속도 향상

주기당 연산 시간[ms] · 50회 평균(표준편차 ≤ 0.65 ms)
\(N_o=6\) 고정(Branch \(M\) + Guard \(6-M\)) · Intel Core Ultra 7 270K Plus, 24코어

  • 순차 연산 시간은 K에 거의 선형적으로 증가하며, 병렬 연산 시간은 배치 실행 횟수 ⌈K/P⌉에 비례
  • 최고 밀도 D3의 폐루프 시뮬레이션: 평균 연산 시간 1.7 ms, 최댓값 4 ms 미만 직렬 오버헤드(파라미터 갱신·모드 선택) < 0.15 ms
  • 1 s 재계획 주기와 비교하여 실시간 적용에 충분한 계산 여유를 확인
확장 · 항법 규칙 선호의 통합

모드 선택 비용에 COLREGs 선호를 soft penalty로 반영

\[ \mathcal{V}_k=\left\{j\;\middle|\; \sigma_j^{(k)}\neq\sigma_j^{\mathrm{pref}}\right\} \]
\[ \widetilde{J}_k=J_k^{\ast}+\lambda\,\bar{J} \sum_{j\in\mathcal{V}_k}w_j u_j \]
  • 모든 모드의 OCP를 먼저 푼 뒤, 규칙 위반 패널티를 더해 모드 선택 비용만 조정 \(\mathcal{V}_k\): 규칙 선호 통과 방향과 다른 장애물 집합
    \(u_j\): DCPA/TCPA 기반 조우 긴급도
  • 경성 제약 대신 연성 선호로 반영하여, 규칙 선호 모드의 비용이 과도하면 이미 계산된 대체 모드를 선택

COLREGs 선호가 바꾼 모드 선택

후보 모드 (8개)
선택 모드
자선 항적
안전영역

직선 항로 30 km · 표적선 5척 · 정적 장애물 2기 · \(M=3\), \(K=8\) · 150배속
5개 조우에서 규칙 선호를 따르며 안전영역 침범 없이 완주

시연 조건: 직선 항로 30 km, 표적선 5척 및 정적 장애물 2기

횡단 (Rule 15) × 3척 ✓ 상대선 선미 통과
추월 (Rule 13) × 1척 ✓ 여유 간격 유지
정면 조우 (Rule 14) × 1척 ✓ 좌현 대 좌현 통과

\(M=3\)(\(K=8\) 모드), Guard 3척: 5개 조우에서 규칙 선호와 일치하는 회피를 수행했으며 안전영역 침범은 발생하지 않음

결론

TC-CBF 위상 열거로 상위 계획기 없는 멀티모달 계획

🧩 기여 요약

  • TC-CBF 파라미터 σ에 좌·우 통과 방향 결정을 내장하여 가이드 경로가 필요 없는 멀티모달 계획을 구성
  • 최소 선회 반경으로 유한한 선회 성능을 안전 제약에 반영하고, 공통 솔버 구조를 OpenMP로 일괄 병렬화
  • Monte Carlo 검증: 성공률 99 / 97 / 86% · 침범 깊이 중앙값 44 m · 32개 모드 2.26 ms

🔭 향후 연구

  • 상호작용을 고려한 교통 예측: 등속 예측을 넘어 상대선의 반응을 모델링
  • 예측 불확실성의 명시적 반영
  • 학습 기반 연산량 저감: 유력한 회피 위상만 예측하여 풀이할 OCP 수를 축소
향후 연구 · 학습 기반 연산량 저감

모방 학습으로 회피 위상을 제안하는 SideNet
제어 주기당 OCP 풀이를 16회에서 2회로 축소
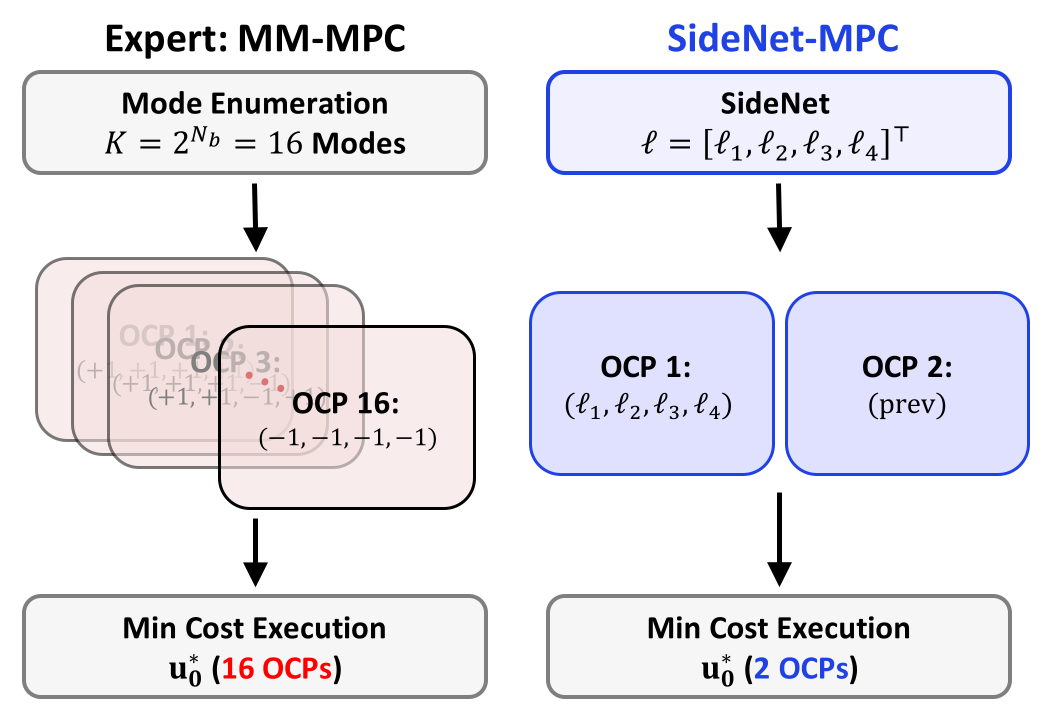
16개 OCP를 모두 푸는 전문가 MM-MPC와, SideNet 제안 모드와 직전 모드의 OCP 2개만 푸는 SideNet-MPC의 블록 구조 비교
전문가(MM-MPC)는 16개, SideNet-MPC는 2개 OCP만 풀고 최저 비용 모드를 실행
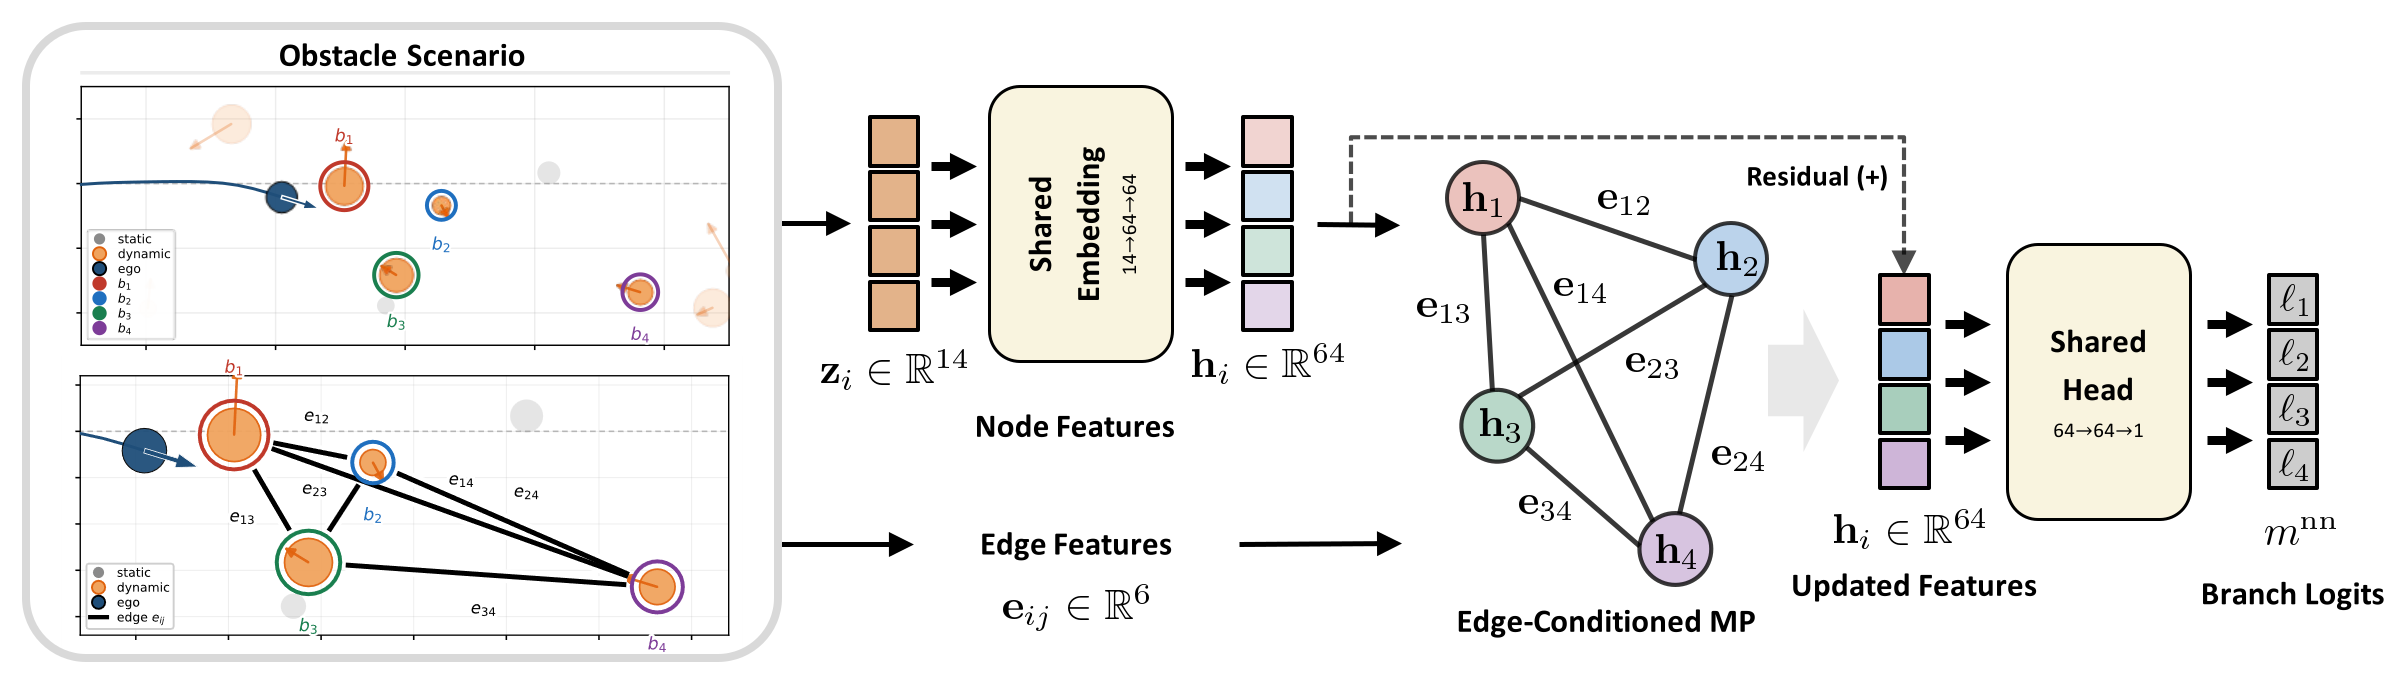
분기 장애물 4척을 노드로 하는 완전 그래프에서 엣지 조건부 메시지 전달 후 장애물별 통과 방향 로짓을 출력하는 SideNet 구조
  • 모방 학습: 16개 모드를 모두 푸는 MM-MPC(전문가)의 최저 비용 모드를 정답으로 학습
  • 그래프 신경망: 분기 장애물 4척을 완전 그래프로 연결하여 장애물 쌍 사이 간격을 메시지 전달로 반영 노드 특징 14차원(장애물 8 + 자선 6) · 엣지 특징 6차원 · 로짓 \(\ell_i\)의 부호가 통과 방향 \(\sigma_i\)를 결정
  • 후보 2개만 풀이: SideNet 제안 모드와 직전 실행 모드 중 비용이 낮은 쪽을 실행

감사합니다

Q&A

✉️ leeck@kongju.ac.kr · 국립공주대학교 기계자동차공학부
1 / 16